
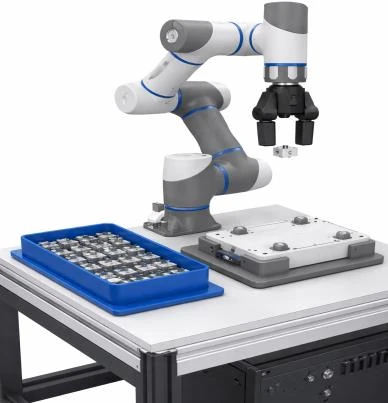
Արտադրանքի պատյանների վրա պտուտակային ամրացմամբ միակցիչների Pick & Place հավաքում համագործակցային ռոբոտի միջոցով
Հայերեն թարգմանություն
Սա ARC-ի (Խելացի արտադրության և ռոբոտաշինության լաբորատորիա) և YEA Manufacturing-ի համատեղ նախագիծ է։
Նախագծի անվանում | Արտադրանքի պատյանների վրա պտուտակային ամրացմամբ միակցիչների Pick-and-Place հավաքում համագործակցային ռոբոտի միջոցով | |
Ներկայացրել է՝ Narbeh Nahapetian | Ներկայացման ամսաթիվ՝ 2026 թ. ապրիլի 19 | |
Նպատակ և խնդիրներ
Այս նախագծի նպատակն է ցուցադրել և գնահատել համագործակցային ռոբոտի (DOBOT CR3A) օգտագործումը պտուտակային ամրացմամբ միակցիչների pick-and-place հավաքման համար՝ գործնական կրթական հիմք մշակելու և արտադրական առաջադրանքներում ռոբոտների ինտեգրումը պարզեցնելու գործում դրա արդյունավետությունը գնահատելու նպատակով։
Ուսումնասիրության ամփոփում
Այս նախագիծը կենտրոնանում է արտադրանքի պատյանի վրա պտուտակային ամրացմամբ միակցիչների pick-and-place հավաքման համար համագործակցային ռոբոտի (DOBOT CR3A) կրթական կիրառման վրա։ Ուսումնասիրությունը քննում է, թե ինչպես կարող է պարզեցված ռոբոտային համակարգը՝ առանց մեքենայական տեսողության օգտագործման, արդյունավետորեն կիրառվել արտադրական առաջադրանքներում՝ կառուցվածքային կարգավորման և ծրագրավորման միջոցով։ Մասերի կայուն սնուցման համար կնախագծվի բաղադրիչների հատուկ սկուտեղ, իսկ մոտեցումը վավերացնելու համար որպես դեպքի ուսումնասիրություն կօգտագործվի նմուշային արտադրանք։ Նախագիծը նպատակ ունի ցուցադրել համագործակցային ռոբոտները հավաքման գործընթացներում ինտեգրելու գործնական մեթոդներ՝ հիմք ստեղծելով ուսուցման, հմտությունների զարգացման և ապագա արդյունաբերական կիրառությունների համար։
Նախագծի շրջանակը
Այս նախագիծը կենտրոնանում է համագործակցային ռոբոտի (DOBOT CR3A) կիրառման վրա՝ նմուշային արտադրանքի պատյանի վրա պտուտակային ամրացմամբ միակցիչների pick & place հավաքում կատարելու համար կրթական շրջանակում։ Որպես դեպքի ուսումնասիրություն օգտագործվող արտադրանքը կտեղադրվի նախապես նախագծված հարմարանքի (ջիգի) վրա՝ տեղադրման միատեսակ պայմաններ ապահովելու համար, ընդ որում հարմարանքն ինքը նախագծվում է նախագծի շրջանակում։ Շրջանակը ներառում է մասերի հուսալի սնուցման համար բաղադրիչների հատուկ սկուտեղի նախագծումը, ռոբոտի ծրագրավորումը ճշգրիտ pick a& place գործողությունների համար և առաջադրանքների կատարման կառուցվածքային աշխատակարգի մշակումը։ Համակարգը կաշխատի առանց մեքենայական տեսողության՝ հենվելով նախապես սահմանված դիրքերի և վերահսկվող պայմանների վրա։ Նախագիծը սահմանափակվում է միայն միակցիչների տեղադրմամբ և չի ներառում պտուտակման գործընթացը։ Այն նաև սահմանափակված է POC (հայեցակարգի ապացուցում) տեղակայմամբ և չի ընդգրկում ամբողջական արդյունաբերական ավտոմատացում կամ մի քանի ռոբոտների բարդ ինտեգրում։
Մարտահրավերներ
Հնարավոր ռիսկերը ներառում են տեսողական համակարգի բացակայության պատճառով դիրքավորման անճշտությունները, որոնք կարող են ազդել տեղադրման ճշգրտության վրա և պահանջել ռոբոտի ու հարմարանքի մանրակրկիտ չափաճշտում։ Նախագծված սկուտեղի և հարմարանքի մեխանիկական թույլտվածքները կարող են ազդել մասերի հետ աշխատանքի կայունության վրա։ Առաջադրանքին հատուկ բռնիչի փոխարեն ընդհանուր նշանակության բռնիչի օգտագործումը կարող է նվազեցնել բռնման հուսալիությունը և տեղադրման ճշգրտությունը։
Նախագծի արդյունքները
Համակարգի իրականացում. Հայեցակարգի ապացուցման գործող տեղակայում, որը ցուցադրում է պտուտակային ամրացմամբ միակցիչների pick-and-place հավաքումը DOBOT CR3A-ի միջոցով՝ ներառյալ նախագծված հարմարանքը և բաղադրիչների սկուտեղը։
Փաստաթղթավորում. Համապարփակ փաստաթղթեր, որոնք ընդգրկում են համակարգի նախագծումը, ռոբոտի ծրագրավորման աշխատակարգը, սկուտեղի և հարմարանքի նախագծումը, ինչպես նաև ցուցադրական և ուսումնական նյութեր՝ կրթական օգտագործման և գիտելիքի փոխանցման համար։
Հաջորդ քայլեր
Հետագա աշխատանքը կարող է ներառել տեսողական համակարգերի ինտեգրում՝ մասերի ճկուն հայտնաբերման և դիրքավորման համար, ինչպես նաև համակարգի ընդլայնում՝ բաղադրիչների մի քանի տեսակների և ավելի բարդ արտադրանքների հետ աշխատելու համար։
Առևտրային ներուժը
Ակնկալում ենք, որ հետազոտության արդյունքը կարող է օգտագործվել հետևյալ առևտրային արտադրանքի մշակման համար՝
Այս նախագիծը ցուցադրում է արտադրական և ուսումնական միջավայրերում համագործակցային ռոբոտների ներդրման ցածր արժեքով մոտեցում։ Հայեցակարգը կարող է տարածվել իրական արտադրության վրա՝ ավելացնելով այնպիսի հնարավորություններ, ինչպիսիք են տեսողական համակարգերը և ավտոմատ ամրակումը։