
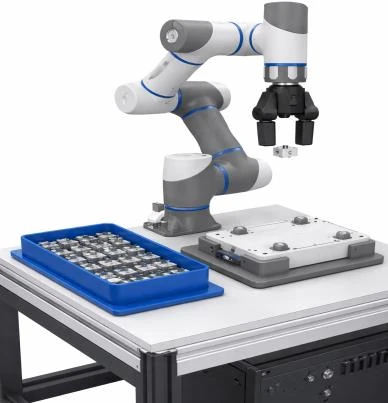
Сборка методом Pick & Place разъёмов с винтовым креплением на корпусах изделий с помощью коллаборативного робота
Перевод на русский язык
Это совместный проект ARC (лаборатория интеллектуального производства и робототехники) и YEA Manufacturing.
Название проекта | Сборка методом Pick-and-Place разъёмов с винтовым креплением на корпусах изделий с помощью коллаборативного робота | |
Представил: Narbeh Nahapetian | Дата представления: 19 апреля 2026 г. | |
Цель и задачи
Цель проекта — продемонстрировать и оценить использование коллаборативного робота (DOBOT CR3A) для сборки методом pick-and-place разъёмов с винтовым креплением, чтобы разработать практическую образовательную основу и оценить её эффективность в упрощении интеграции роботов в производственные задачи.
Аннотация исследования
Проект посвящён образовательному внедрению коллаборативного робота (DOBOT CR3A) для сборки методом pick-and-place разъёмов с винтовым креплением на корпусе изделия. В исследовании изучается, как упрощённая роботизированная система — без использования машинного зрения — может эффективно применяться в производственных задачах благодаря структурированной наладке и программированию. Для стабильной подачи деталей будет спроектирован специальный лоток для компонентов, а для проверки подхода в качестве практического примера будет использовано образцовое изделие. Проект направлен на демонстрацию практических методов интеграции коллаборативных роботов в сборочные процессы и создание основы для обучения, развития навыков и будущих промышленных применений.
Объём проекта
Проект посвящён внедрению коллаборативного робота (DOBOT CR3A) для сборки методом pick & place разъёмов с винтовым креплением на корпусе образцового изделия в образовательных целях. Изделие, используемое в качестве практического примера, будет размещаться на заранее спроектированном приспособлении (джиге) для обеспечения одинаковых условий установки; само приспособление проектируется в рамках проекта. Объём работ включает проектирование специального лотка для надёжной подачи деталей, программирование робота для точных операций pick a& place и разработку структурированного порядка выполнения задач. Система будет работать без использования машинного зрения, опираясь на заранее заданные позиции и контролируемые условия. Проект ограничивается только установкой разъёмов и не включает процесс завинчивания. Кроме того, он ограничен установкой POC (проверка концепции) и не охватывает полную промышленную автоматизацию или сложную интеграцию нескольких роботов.
Трудности
К возможным рискам относятся погрешности позиционирования из-за отсутствия системы технического зрения, что может повлиять на точность установки и потребовать тщательной калибровки робота и приспособления. Механические допуски спроектированных лотка и приспособления могут повлиять на стабильность обращения с деталями. Использование универсального захвата вместо специализированного может снизить надёжность захвата и точность установки.
Результаты проекта
Внедрение системы: работающая установка для проверки концепции, демонстрирующая сборку методом pick-and-place разъёмов с винтовым креплением с помощью DOBOT CR3A, включая спроектированные приспособление и лоток для компонентов.
Документация: полная документация, охватывающая проектирование системы, порядок программирования робота, проектирование лотка и приспособления, а также демонстрационные и учебные материалы для образовательного использования и передачи знаний.
Следующие шаги
Дальнейшая работа может включать интеграцию систем технического зрения для гибкого обнаружения и позиционирования деталей, а также расширение системы для работы с несколькими типами компонентов и более сложными изделиями.
Коммерческий потенциал
Мы ожидаем, что результаты исследования могут быть использованы для разработки следующего коммерческого продукта:
Проект демонстрирует недорогой подход к внедрению коллаборативных роботов в производственной и учебной среде. Концепцию можно распространить на реальное производство, добавив такие возможности, как системы технического зрения и автоматическое крепление.