
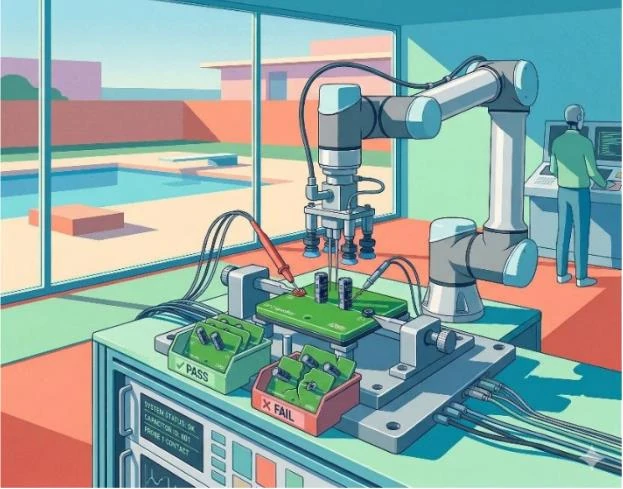
Ռոբոտի օժանդակությամբ փորձարկման և տեսակավորման համակարգ
Հայերեն թարգմանություն
Սա ARC-ի (Խելացի արտադրության և ռոբոտաշինության լաբորատորիա) և Project Integration-ի համատեղ նախագիծ է։
Նպատակ և խնդիրներ
Հիմնական նպատակն է օպտիմալացնել արտադրանքի փորձարկման գործող գործընթացը՝ ձեռքով բեռնումն ու տեսակավորումը փոխարինելով ռոբոտի օժանդակությամբ ավտոմատացված համակարգով։ Դա ներառում է ռոբոտային ձեռքի օգտագործում ճշգրիտ տեղափոխման համար, որն ինտեգրված է SINUS ծրագրային պլագինի միջոցով։
Անցյալ և ներկա վիճակը
Ներկայիս գործընթացը հիմնված է փորձարկվող սարքի (DUT) ձեռքով տեղադրման վրա ավտոմատացված փորձարկման սարքավորման (ATE) մեջ, ինչը տևում է 5-10 վայրկյան յուրաքանչյուր միավորի համար, որին հաջորդում է ձեռքով տեսակավորումը «Անցավ/Չանցավ» խմբաքանակների։
Նորարարությունը
Բեռնման/բեռնաթափման ավտոմատացում ռոբոտային ձեռքի միջոցով։ Ռոբոտի և ATE-ի միջև «Համակարգային ձեռքսեղմում» (System Handshake) արձանագրությունը հնարավորություն է տալիս ինքնավար փորձարկման ցիկլեր իրականացնել։
Տնտեսական էֆեկտը
Թողունակության բարձրացում՝ ձեռքով աշխատանքի պարապուրդների և մարդու կողմից տեսակավորման սխալների վերացման շնորհիվ։ Փորձարկված յուրաքանչյուր միավորի հաշվով շահագործման աշխատուժի ծախսերի կրճատում։
Հետազոտության հիմնավորում
Ներկայիս կազմաձևում օգտագործվող SINUS ծրագրային ապահովումն արդեն ունի ներկառուցված պլագին, որը հատուկ նախատեսված է արտաքին հենդլերների և պրոբերների ինտեգրման համար։ Սա ապահովում է առաջարկվող ավտոմատացման իրականացման ուղիղ, ցածր ռիսկային տեխնիկական ուղի։
Նախագծի շրջանակը
Բեռնման/բեռնաթափման համար ռոբոտի հետագծերի պլանավորման մշակում, ATE-ռոբոտ հաղորդակցման ձեռքսեղմման իրականացում և ավտոմատ տեսակավորման սկուտեղների նախագծում։
Մարտահրավերներ
Հիմնական մարտահրավերները ներառում են DUT-ի սնուցման հարմարանքների նախագծումը, «Պատրաստ է փորձարկման» և «Փորձարկումն ավարտված է» ազդանշանների համաժամեցումը և տեսակավորման համար օգտակար տվյալների անվտանգ փոխանցումը։
Նախագծի արդյունքները
Ավտոմատացված փորձարկման կայանի գործող նախատիպ՝ ռոբոտային ձեռքով և ներկառուցված տեսակավորման հնարավորությամբ։
Հաջորդ քայլեր
Որպես հաջորդ քայլ պետք է ավելացվի մեքենայական տեսողության գործառույթ։
Առևտրային ներուժը
Մշակել մոդուլների փորձարկման և տեսակավորման ունիվերսալ ավտոմատացված համակարգ էլեկտրոնիկայի մեծածավալ արտադրության համար