
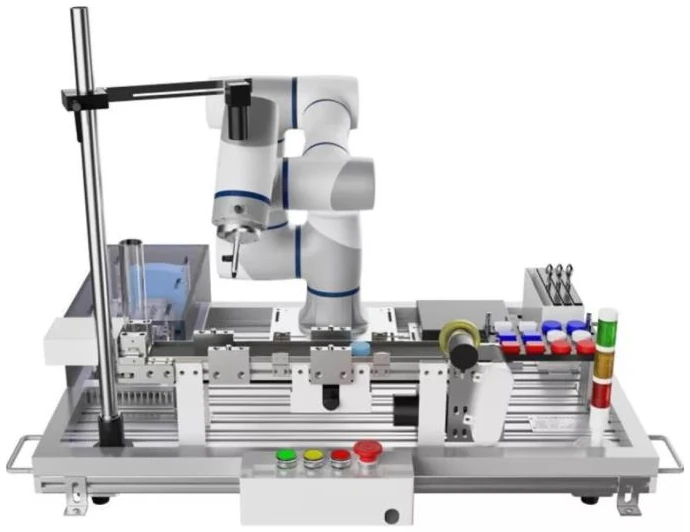
Ունիվերսալ ավտոմատացման կայանք CR3 համագործակցային ռոբոտի համար
Հայերեն թարգմանություն
Այս նախագիծն իրականացվում է ARC-ի Խելացի արտադրության և ռոբոտաշինության լաբորատորիայում։
Նպատակ և խնդիրներ
Նախագծել և մշակել ունիվերսալ կայանք DOBOT CR3-ի համար՝ «cried» արդյունաբերական կարգավորիչի և համապատասխան սենսորների հետ զուգակցված, ավտոմատացման սովորական առաջադրանքներ կատարելու համար՝ պատկերների մշակման, հավաքման գծի մոդելավորման, ինչպես նաև բռնիչների շահագործման և գործարկման միջոցով։
Ուսումնասիրության ամփոփում
Այս ուսումնասիրությունը կենտրոնանում է DOBOT CR3 համագործակցային ռոբոտի հիման վրա ունիվերսալ ավտոմատացման կայանքի նախագծման և մշակման վրա, որը ինտեգրված է արդյունաբերական կարգավորիչի և համապատասխան սենսորների հետ։ Համակարգը նախատեսված է աջակցելու արդյունաբերական ավտոմատացման սովորական առաջադրանքներին, ներառյալ պատկերների մշակումը, հավաքման գծի մոդելավորումը, ինչպես նաև ռոբոտային բռնիչների շահագործումը և գործարկումը։ Նախագիծը նպատակ ունի ստեղծել ճկուն և ընդլայնելի հարթակ հետազոտությունների, ուսուցման և ավտոմատացման գործնական կիրառությունների համար՝ միաժամանակ բարելավելով համակարգային ինտեգրումը, շահագործման արդյունավետությունը և գործընթացների հարմարվողականությունը ժամանակակից արտադրական միջավայրերում։
Նախագծի շրջանակը
Ավտոմատացման կայանքի ամբողջական հավաքի մոդուլային մեխանիկական նախագծում և մշակում
Մասերի ավտոմատ տեղափոխման համար բաժանիչ պտտվող սեղանի նախագծում և իրականացում
DOBOT CR3 համագործակցային ռոբոտի ինտեգրում cRIO-ի վրա հիմնված արդյունաբերական կառավարման համակարգի հետ՝ ներառյալ շարժիչները, դրայվերները և սենսորները
Կառավարման համակարգի մշակում LabVIEW-ով՝ ավտոմատացման և գործընթացների կառավարման համար
3D CAD մոդելավորում և մանրամասն մեխանիկական նախագծում SolidWorks-ով
Արագ նախատիպավորում 3D տպագրությամբ և մասերի նախապատրաստում CNC մշակման համար
Արդյունաբերական ավտոմատացման համակարգի մշակում՝ ներառյալ կառավարման տրամաբանությունը, հաղորդակցությունը և համակարգային ինտեգրումը
Մեքենայական տեսողության ինտեգրում՝ օբյեկտների հայտնաբերման, դիրքավորման և ավտոմատացման առաջադրանքների համար
Ռոբոտային բռնիչների համակարգերի մշակում, փորձարկում և գործարկում pick-and-place գործողությունների համար
Մարտահրավերներ
Համակարգային ինտեգրման բարդություն
Ճշգրտություն մեխանիկական և շարժման նախագծման մեջ
Իրական ժամանակի կառավարման և մեքենայական տեսողության համաժամեցում
Նախագծի արդյունքները
Ամբողջությամբ նախագծված և հավաքված մոդուլային ավտոմատացման կայանք
Մասերի դիրքավորման և տեղափոխման գործող բաժանիչ պտտվող սեղանի համակարգ
DOBOT CR3-ի հիման վրա ինտեգրված ռոբոտային համակարգ՝ cRIO-ի վրա հիմնված կառավարման ճարտարապետությամբ
LabVIEW-ով մշակված կառավարման ծրագրային ապահովում և օգտատիրոջ միջերես
SolidWorks-ով ստեղծված 3D CAD նախագծի ամբողջական փաթեթ
3D տպագրությամբ պատրաստված և գործունակության համար վավերացված նախատիպի բաղադրիչներ
CNC-ի համար պատրաստ մեխանիկական մասերի գծագրեր և արտադրական ֆայլեր
Իրականացված արդյունաբերական ավտոմատացման կառավարման տրամաբանություն և համակարգային հաղորդակցման շրջանակ
Մեքենայական տեսողության համակարգ՝ օբյեկտների հայտնաբերման, հետևման և դիրքավորման համար
Համակարգային ինտեգրման և փորձարկման փաստաթղթեր՝ ներառյալ արդյունավետության վավերացման արդյունքները
Վերջնական տեխնիկական հաշվետվություն և օգտատիրոջ փաստաթղթեր շահագործման և սպասարկման համար
Առևտրային ներուժը
Ուսումնական և կրթական հարթակ ռոբոտաշինության, ավտոմատացման և մեքենայական տեսողության համար
Արտադրական աշխատանքային հոսքերի համար ցածր արժեքով արդյունաբերական նախատիպավորման և փորձարկման բջիջ
Մոդուլային, հարմարեցվող ավտոմատացման լուծում փոքր և միջին ձեռնարկությունների համար