
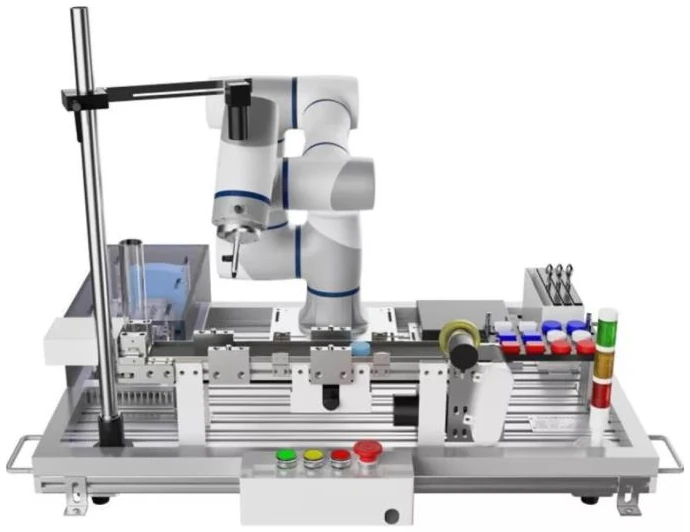
Универсальный стенд автоматизации для коллаборативного робота CR3
Перевод на русский язык
Этот проект выполняется в лаборатории интеллектуального производства и робототехники ARC.
Цель и задачи
Спроектировать и разработать универсальный стенд для DOBOT CR3 в паре с промышленным контроллером «cried» и соответствующими датчиками для решения типовых задач автоматизации с помощью обработки изображений, моделирования сборочной линии, а также эксплуатации и ввода в действие захватов.
Аннотация исследования
Исследование посвящено проектированию и разработке универсального стенда автоматизации на основе коллаборативного робота DOBOT CR3, интегрированного с промышленным контроллером и соответствующими датчиками. Система предназначена для поддержки типовых задач промышленной автоматизации, включая обработку изображений, моделирование сборочной линии, а также эксплуатацию и ввод в действие роботизированных захватов. Проект направлен на создание гибкой и масштабируемой платформы для исследований, обучения и практических применений автоматизации при одновременном улучшении системной интеграции, эксплуатационной эффективности и адаптивности процессов в условиях современного производства.
Объём проекта
Модульное механическое проектирование и разработка полной сборки стенда автоматизации
Проектирование и реализация делительного поворотного стола для автоматизированного перемещения деталей
Интеграция коллаборативного робота DOBOT CR3 с промышленной системой управления на базе cRIO, включая двигатели, драйверы и датчики
Разработка системы управления в LabVIEW для автоматизации и управления процессами
3D CAD-моделирование и детальное механическое проектирование в SolidWorks
Быстрое прототипирование с помощью 3D-печати и подготовка деталей к обработке на станках с ЧПУ
Разработка системы промышленной автоматизации, включая логику управления, связь и системную интеграцию
Интеграция машинного зрения для обнаружения объектов, позиционирования и задач автоматизации
Разработка, испытание и ввод в действие систем роботизированных захватов для операций pick-and-place
Трудности
Сложность системной интеграции
Точность механического проектирования и проектирования движения
Синхронизация управления в реальном времени и машинного зрения
Результаты проекта
Полностью спроектированный и собранный модульный стенд автоматизации
Работающая система делительного поворотного стола для позиционирования и перемещения деталей
Интегрированная роботизированная система на основе DOBOT CR3 с архитектурой управления на базе cRIO
Разработанное программное обеспечение управления и пользовательский интерфейс в LabVIEW
Полный пакет 3D CAD-проекта, созданный в SolidWorks
Компоненты прототипа, изготовленные с помощью 3D-печати и проверенные на работоспособность
Готовые для ЧПУ чертежи механических деталей и производственные файлы
Реализованная логика управления промышленной автоматизацией и система связи
Система машинного зрения для обнаружения, отслеживания и позиционирования объектов
Документация по системной интеграции и испытаниям, включая результаты проверки характеристик
Итоговый технический отчёт и пользовательская документация по эксплуатации и обслуживанию
Коммерческий потенциал
Учебная и образовательная платформа по робототехнике, автоматизации и машинному зрению
Недорогая промышленная ячейка прототипирования и испытаний для производственных процессов
Модульное, настраиваемое решение для автоматизации малых и средних предприятий