
Արտադրանքի պատյանների վրա պտուտակային ամրացմամբ միակցիչների Pick & Place հավաքում համագործակցային ռոբոտի միջոցով
Հայերեն թարգմանություն
ARC լաբորատորիա՝ Ֆիզիկական ԱԲ, ռոբոտաշինություն և խելացի արտադրություն
Հոդվածի վերնագիր | Արտադրանքի պատյաններին պտուտակով ամրացվող միակցիչների հավաքում «վերցնել և տեղադրել» եղանակով՝ համագործակցող ռոբոտի միջոցով | |
Նախագծի ղեկավար՝ Narbeh Nahapetian | Հեղինակներ (հրապարակման հերթականությամբ)՝ Garik Harutyunyan, Vahan Poghosyan | |
Նախագծի հիմնական տեղեկություններ | |
Նախնական հայտի ներկայացման ամսաթիվ՝ | Հոդվածի ներկայացման ամսաթիվ՝ օգոստ. 2026 |
ARC կատեգորիա՝ ☐ EB-ARC ☑ IB-ARC ☐ RB-ARC | Տևողություն՝ - |
Հովանավորներ (եթե կան)՝ | Նախագծի ակտիվների առկայություն՝ ☑ Այո ☐ Ոչ |
Թիմի անդամներ՝ Garik Harutyunyan Vahan Poghosyan | POC մշակված է՝ ☑ Այո ☐ Ոչ |
Նախագծի տեսակ՝ ☑ Գործընթացների բարելավում ☐ Ավտոմատացում ☐ AI/ML ☑ Արտադրություն ☑ Ռոբոտատեխնիկա ☐ Հիբրիդային ☐ Ներկառուցված համակարգեր ☐ Այլ ...... | |
Ամփոփում
Այս հոդվածը ներկայացնում է արտադրանքի պատյանների վրա պտուտակային ամրացմամբ միակցիչների pick-and-place ավտոմատացված հավաքման համակարգի մշակումն ու գնահատումը՝ DOBOT CR3A համագործակցային ռոբոտի միջոցով։ Մշակված որպես արդյունաբերական հիմքով հայեցակարգի ապացուցում (POC)՝ համակարգը ցուցադրում է հուսալի, ցածր արժեքով հավաքման տեղակայում, որն աշխատում է առանց մեքենայական տեսողության։
Ֆիզիկական ճարտարապետությունը միավորում է 3D տպագրված հատուկ սկուտեղներ՝ մասերի կառուցվածքավորված սնուցման համար, և երկու մասից բաղկացած դիրքավորող հարմարանք (JIG)՝ մագնիսական կցման մեխանիզմով, որն ապահովում է պատյանի ճշգրիտ ամրակցումը։ Ծրագրավորումն իրականացվել է Dobot Studio Pro-ի գրաֆիկական միջերեսով՝ համատեղելով նախապես չափաճշտված դիրքավորման տրամաբանությունը պասիվ մեխանիկական զիջողականության հետ՝ միակցիչների սահուն տեղադրման համար։ Ստացված տեղակայումը վավերացնում է ռոբոտային հավաքման կրկնելի աշխատակարգ՝ գործնական հիմք ստեղծելով կրթական ուսուցման և ցածր արժեքով արդյունաբերական ներդրման համար։
Բանալի բառեր
Համագործակցային ռոբոտներ (կոբոտներ), DOBOT CR3A, Pick and Place, հավաքման ավտոմատացում, հարմարանքների (JIG) նախագծում, խելացի արտադրություն։
Ամփոփագիր
Արտադրանքի պատյանների վրա բարձր խտության միակցիչների ձեռքով հավաքումը հաճախ աշխատատար է, մարդկային սխալների հակված և անկայուն։ Թեև ավանդական արդյունաբերական ավտոմատացումը լուծում է առաջարկում, բազմառոբոտ բարդ գծերի և թանկարժեք մեքենայական տեսողության համակարգերի ինտեգրումը կարող է չափազանց թանկ լինել փոքր և միջին ձեռնարկությունների և ուսումնական լաբորատորիաների համար։
Այս նախագիծը ցուցադրում է ցածր արժեքով, կրկնելի համագործակցային հավաքման աշխատատեղ, որն օգտագործում է 6-DOF DOBOT CR3A կոբոտ՝ նմուշային պատյանի («Mixed Connection Board») վրա պտուտակային ամրացմամբ միակցիչների pick and place գործողություններ կատարելու համար։ Աշխատելով առանց մեքենայական տեսողության համակարգի՝ տեղակայումը ճշգրտությունը պահպանում է կառուցվածքավորված մեխանիկական հարմարանքների և չափաճշտված ծրագրային դիրքավորման շնորհիվ։ Ստացված հայեցակարգի ապացուցումը (POC) ապացուցում է, որ առանց տեսողության ճշգրիտ կոբոտային հավաքման կարելի է հասնել խելամիտ մեխանիկական ամրակցման և գործնական ծրագրավորման միջոցով։
Արդյունաբերական խնդրի սահմանում
Ժամանակակից էլեկտրոնիկայի հավաքման մեջ պտուտակային ամրացմամբ ասիմետրիկ միակցիչների ձեռքով տեղադրումը տպատախտակներում կրկնվող և սխալների հակված գործընթաց է։ Հիմնական տեխնիկական խոչընդոտը պայմանավորված է բաղադրիչների երկրաչափությամբ՝ սնուցման սկուտեղներում տեղադրված միակցիչները բնականորեն ընդունում են կամայական անկյունային կողմնորոշում։ Առանց այս պտտական շեղումը հայտնաբերող և ուղղող ավտոմատ մեխանիզմի՝ խիստ թույլտվածքներով ասիմետրիկ միակցիչների տեղադրումը կարող է հանգեցնել մեխանիկական խցանման, ելուստների վնասման կամ սխալ նստեցման։
Թեև բարձրակարգ արդյունաբերական ավտոմատացումը սա լուծում է բազմառանցք տեսողական համակարգերով, նման տեղակայումները չափազանց թանկ են փոքրածավալ արտադրողների և ուսումնական լաբորատորիաների համար։ Այս նախագիծն անդրադառնում է խնդրին՝ մշակելով ցածր արժեքով աշխատատեղ, որը վավերացնում է տարածական հետագծի կատարումը և պասիվ մեխանիկական հավասարեցումը՝ պտտական կողմնորոշումն առանձնացնելով որպես սենսորների ապագա ինտեգրման հիմնական պահանջ։
Առկա իրավիճակ / նախապատմություն և ներկա վիճակ
Հավաքման ավտոմատացման նախագիծը սկսելուց առաջ թիմի աշխատանքը ներառում էր Dobot CR3A հարթակի հետ հիմնական ծանոթացում։ Նախագիծը սկսվեց պաշտոնական փաստաթղթերի փաթեթի խորքային տեխնիկական ուսումնասիրությամբ, որը ներառում էր CRA Basic Training, Dobot CRA Series Hardware User Guide և Dobot Studio Pro User Guide փաստաթղթերը։
Սկզբնական գնահատման փուլի հիմնական տարրերը ներառում էին՝
● Սարքավորման ուսումնասիրություն. Dobot CR3A-ն 6-DOF համագործակցային մանիպուլյատոր է՝ վեց պտտական հոդերով և անմիջապես գործիքային գլխիկի վրա ներկառուցված ֆիզիկական կառավարման կոճակներով (որոնք ապահովում են ձեռքով ուղղորդումը, հետագծի գրանցումը/վերարտադրումը, վերջնական գործիքի կառավարումը և վիճակի ցուցադրումը)։
● Ծրագրավորման ռեժիմի ընտրություն. Dobot Studio Pro-ն աջակցում է ծրագրավորման երկու փոխարինելի ռեժիմ՝ Lua լեզվով տեքստային սկրիպտավորում և գրաֆիկական բլոկային միջերես։ Նախագծի պահանջները գնահատելուց հետո ընտրվեց գրաֆիկական միջավայրը՝ տրամաբանության ինտուիտիվ կառուցումը և վերջնական գործիքի կոճակներով արագ ուսուցումը հեշտացնելու համար։
● Ելակետային վավերացում. Շարժման կառավարման հուսալիությունը հաստատելու և կինեմատիկական կրկնելիությունը ստուգելու համար առաջինը գրվեց pick and place պարզ ծրագիր, որը պարզ խորանարդը տեղափոխում էր A դիրքից B դիրք։
Այս սկզբնական փուլը հաստատեց ծրագրային և ապարատային ապահովման միջև կապը և սահմանեց գործառական ելակետը, որն անհրաժեշտ է նախքան հատուկ գործիքավորում, բաղադրիչների սնուցում կամ թիրախային պատյաններ ներմուծելը։
Նախագծի նպատակները
Այս նախագծի հիմնական նպատակն է մշակել և գնահատել ցածր արժեքով, առանց տեսողության համագործակցային հավաքման աշխատատեղ՝ DOBOT CR3A կոբոտի հիման վրա, արտադրանքի պատյանների տախտակներին միակցիչների pick and place տեղադրում կատարելու համար։ Հիմնական մտադրությունն է ցույց տալ, որ հուսալի, բարձր կրկնելիությամբ հավաքման կարելի է հասնել խելամիտ մեխանիկական ամրակցման և պարզեցված ծրագրավորման միջոցով՝ թանկարժեք տեսողական համակարգերի վրա հենվելու փոխարեն։
Դրա համար նախագիծը կենտրոնանում է մոդուլային, 3D տպագրված գործիքավորման նախագծման վրա, մասնավորապես մասերի սնուցման կառուցվածքավորված սկուտեղի և երկու մասից բաղկացած հիմքային հարմարանքի (JIG), որն ունի ներկառուցված մագնիսական կցման մեխանիզմ՝ գրեթե զրոյական շեղումով դիրքի հավասարեցման համար։ Բացի այդ, նպատակը ներառում է Dobot Studio Pro-ում գրաֆիկական չափաճշտման աշխատակարգի օպտիմալացումը և պասիվ զիջողականությամբ բռնման ռազմավարության վավերացումը՝ բաղադրիչների սահուն տեղադրում ապահովելու համար՝ գործնական հիմք ստեղծելով ինչպես արդյունաբերական ներդրման, այնպես էլ տեխնիկական ուսուցման համար։
Պահանջների սահմանում
Համակարգի պահանջները թելադրված են միակցիչների ֆիզիկական բնութագրերով և այս նախագծի համար սահմանված խիստ սահմաններով։ Գործառական տեսանկյունից համագործակցային ռոբոտը պետք է ինքնավար վերցնի միակցիչները հատուկ սնուցման սկուտեղից և ճշգրիտ նստեցնի դրանք թիրախային պատյանի տախտակի նախապես սահմանված տեղերում։ Ավելին, տեղադրման ընթացքում ուժը պետք է խիստ վերահսկվի՝ ապահով նստեցում ապահովելու և միաժամանակ ինչպես միակցիչները, այնպես էլ հիմնատակը մեխանիկական վնասումից պաշտպանելու համար։ Բաղադրիչները կատարումից առաջ ձեռքով լցվում են սնուցման սկուտեղի մեջ՝ մասերի միատեսակ հավասարեցումը պահպանելու համար։ Տեխնիկական և բյուջետային տեսանկյունից նախագիծը դիտավորյալ սահմանափակվել է առանց արտաքին մեքենայական տեսողության համակարգի աշխատանքով՝ ստիպելով համակարգին կրկնելիության հասնել միայն չափաճշտված մեխանիկական ամրակցման միջոցով։ Բացի այդ, տեղակայումն օգտագործում է ընդհանուր նշանակության բռնիչ՝ հատուկ նախագծված բռնիչի փոխարեն, ինչը պահանջում է այնպիսի տեղափոխման ռազմավարություն, որն ունակ է կլանել մեխանիկական աննշան տատանումները։ Վերջապես, շրջանակը խիստ սահմանափակված է միակցիչների տեղադրմամբ՝ զարգացման այս փուլից դիտավորյալ բացառելով հետագա պտուտակման կամ ամրակման գործողությունները։
Առաջարկվող լուծումը
Առաջարկվող համակարգը թանկարժեք տեսողական սարքավորումը փոխարինում է ֆիզիկական դիրքավորման գործիքներով և կոորդինատների վրա հիմնված կառավարմամբ։ Տեղակայումը համատեղում է 6-DOF DOBOT CR3A համագործակցային ռոբոտը երկու հիմնական 3D տպագրված բաղադրիչների հետ՝ մասերի սնուցման սկուտեղ և պատյանի ամրացման հարմարանք (JIG)։ Մասերը դինամիկ կերպով տեղորոշելու համար տեսախցիկներ օգտագործելու փոխարեն՝ տեղակայումը հենվում է ֆիքսված տարածական հենակետերի վրա։ 3D տպագրված սկուտեղը մուտք գործող միակցիչները պահում է ցանցի կանխատեսելի դիրքերում։ Թիրախային պատյանի տախտակը տեղում պահվում է երկու մասից բաղկացած հարմարանքով, որն ունի ներկառուցված գլանաձև մագնիսներ, որոնք ամեն անգամ տեղադրելիս տախտակը սեղմում-ամրացնում են ճիշտ նույն դիրքում։
Ծրագրային մասում pick and place հաջորդականությունը կառավարվում է Dobot Studio Pro-ի միջոցով։ Սկուտեղի ցանցային դասավորությունը հարմարանքի ֆիքսված դիրքի հետ կապելով հարաբերական կոորդինատային շեղումների միջոցով՝ ռոբոտը հավաքման գործընթացը կատարում է նախապես սահմանված շարժման հետագծերով։ Ֆիզիկական հարմարանքների և պարզ կոորդինատային հաշվարկների այս համադրությունը տեղակայումը դարձնում է ցածր արժեքով, հեշտ կազմաձևվող և արդյունավետ հավաքման հիմնական առաջադրանքների համար։
Համակարգի նախագծում
Աշխատատեղի ֆիզիկական ճարտարապետությունը բաղկացած է SolidWorks-ով նախագծված երեք հատուկ մեխանիկական բաղադրիչից՝ բաղադրիչների սնուցման սկուտեղ, հարմարանքի (JIG) ամրացման շրջանակ և հիմնական հենքային հարթակ, ինչպես նաև հավաքման մոդելում ներառված ստանդարտ M5 T-աձև ընկույզներ՝ կառուցվածքը ալյումինե պրոֆիլից սեղանին ամրացնելու համար։ Պատյանի ճշգրիտ ամրակցումը առանց ձեռքով սեղմման պահպանելու համար երկմաս հարմարանքում ներկառուցված են գլանաձև մագնիսներ։
Այս մագնիսական կցումը շփման պահին ակնթարթորեն ամրացնում է թիրախային տախտակը ֆիքսված դիրքում՝ վերացնելով դիրքի շեղումը և հնարավորություն տալով տախտակները արագ փոխարինել։
Ծրագրային մասում տեղակայումը ձեռքով կետ առ կետ ուսուցումը փոխարինում է Dobot Studio Pro-ում 10 կետից բաղկացած կառուցվածքավորված կոորդինատային մոդելով։ Աշխատանքային տարածքի հաշվարկման համակարգն օգտագործում է մեկ անվտանգ ելակետային (Home) դիրք, հարմարանքի վրա տեղադրման մեկ թիրախային կոորդինատ և սկուտեղի ութ հենակետ, որոնք սահմանում են չորս անկյունային սահմանները միակցիչների երկու գունային տարբերակներից յուրաքանչյուրի համար։ Զանգվածների վրա հիմնված տարածական տրամաբանությունն ավտոմատ կերպով հաշվարկում է վերցնելու բոլոր միջանկյալ դիրքերը՝ ապահովելով բարձր ճշգրտություն՝ նվազագույնի հասցնելով սկզբնական կարգավորման ծախսերը
Իրականացում
Սարքավորման տեղակայում և արտադրություն.
Ֆիզիկական բաղադրիչների պատրաստումը սկսվեց սկուտեղի և հարմարանքի հավաքների 3D տպագրությամբ։ FLSUN T1 Pro-ով կատարված առաջին տպվածքներն ունեին չափային անհամապատասխանություններ, որոնք խախտում էին հարմարանքների համապատասխանեցումը, ինչը հանգեցրեց անցման Bambu Lab P1S-ին, որն ապահովեց պահանջվող չափային ճշգրտությունը։
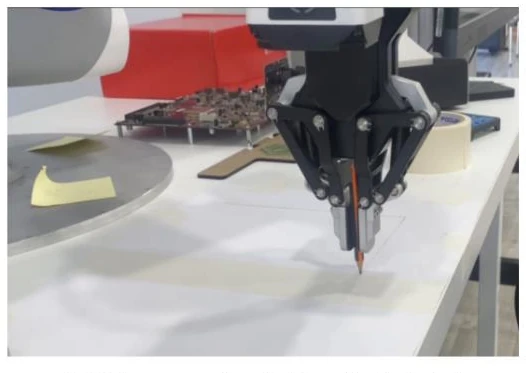
Ֆիզիկական աշխատատեղի տեղակայումը պահանջեց ալյումինե պրոֆիլի շրջանակի հավասարեցում ռոբոտի կոորդինատային համակարգի նկատմամբ։ Առանց օպտիկական հավասարեցման գործիքների ուղիղ X առանցքի հենագիծ ստանալու համար կոբոտի բռնիչում ամրացվեց մատիտ, որը տարվեց աշխատանքային տարածքով՝ ուղղորդող գիծ նշելու համար։ Այնուհետև ալյումինե պրոֆիլները սեղանին ամրացվեցին երկկողմանի ժապավենով, իսկ 3D տպագրված սկուտեղը և հարմարանքի հիմքը պտուտակներով ամրացվեցին անմիջապես պրոֆիլի ռելսերին՝ ստանդարտ M5 T-աձև ընկույզներով։
Ծրագրային մասում Dobot Studio Pro-ում կառավարման տրամաբանությունն անցավ երկու հիմնական կրկնություն։ Սկզբնական սկրիպտը (v 0.1) հենվում էր վերցնելու և տեղադրելու յուրաքանչյուր դիրքի համար 20 առանձին կոորդինատների ձեռքով ուսուցման վրա։ 0.2 տարբերակում այն վերամշակվեց՝ ներդնելով ներկառուցված «Create tray» զանգվածային գործառույթը, որը ուսուցանվող դիրքերը կրճատեց մինչև 10 հենակետ։ Տեսողական ուղղորդման բացակայությամբ տեղադրման ժամանակ խցանումը կանխելու համար կիրառվեց պասիվ զիջողականության մեթոդ՝ բռնիչը յուրաքանչյուր միակցիչի վերին մասը բռնում է +1 մմ բացակով՝ մասին տալով բավարար մեխանիկական ազատություն, որպեսզի շփման պահին այն բնականորեն ինքնահավասարեցվի պատյանի բնիկի մեջ։
Ծրագրային ճարտարապետություն և կառավարման ընթացակարգ.
Ծրագրի կատարումը սկսվում է կոբոտի տեղափոխմամբ նախապես սահմանված ելակետային դիրք (1)
և բռնիչի ավտոմատ սկզբնավորման հաջորդականության գործարկմամբ, որն ամբողջությամբ փակում և բացում է ծնոտները՝ վերջնական գործիքի սահմանները չափաճշտելու համար։
Շարժման պարամետրերը կարգավորում են ծնոտների լայնությունը՝ մոտեցման հետագծերի և մասերը բաց թողնելու համար բացվելով մինչև 14mm և բաղադրիչը բռնելիս փակվելով մինչև 9mm՝ +1mm պասիվ զիջողականության բացակը պահպանելու համար։
Տարածական ցանցի քարտեզագրումն իրականացվում է Dobot Studio Pro-ի ներկառուցված «Create tray» բլոկով, որը ստեղծում է երկու անկախ 2D զանգվածի օբյեկտ (tray red և tray black)։ Յուրաքանչյուր զանգված մոդելավորում է 5 X 5 մատրից՝ սահմանված նախապես ուսուցանված չորս անկյունային կետերով (2-ից 5՝ կարմիր միակցիչների համար, և 6-ից 9՝ սև միակցիչների համար)։
Հորիզոնական տեղափոխումների ժամանակ հարևան միակցիչների հետ չնախատեսված շփումը կանխելու համար այս սահմանային հենահանգույցները չափաճշտված են սկուտեղի ֆիզիկական մակերևույթից 40 mm բարձր մոտեցման հարթության վրա։ Դուրս բերելիս մանիպուլյատորը տեղափոխվում է սկուտեղի հաշվարկված կոորդինատին, կատարում Δ=−40 mm հարաբերական գծային իջեցում՝ միակցիչի վերին մարմնին հասնելու համար, սեղմում է մասը 9 mm ծնոտների լայնությամբ և կատարում Δ=+40 mm հարաբերական գծային բարձրացում՝ սկուտեղի ցանցից դուրս։
Այնուհետև բաղադրիչը տեղափոխվում է մագնիսական հարմարանքի վրա ամրացված պատյանի տախտակի ուղղությամբ։ 80×80 mm տախտակի յուրաքանչյուր բնիկի համար առանձին կոորդինատներ ուսուցանելու փոխարեն՝ տեղադրման բոլոր դիրքերը հաշվարկվում են դինամիկ կերպով՝ մեկ գլոբալ հենակետից (10) հարաբերական (, ) կոորդինատային շեղումների միջոցով։
Վավերացում և փորձարկում
Վավերացումն իրականացվել է pick-and-place հավաքման կրկնվող ցիկլերի միջոցով՝ մեխանիկական նստեցումը, դիրքավորման ճշգրտությունը և ցիկլի կայունությունը գնահատելու համար։ Փորձարկման հաջորդականությունն ընդգրկել է միակցիչների երկու գունային հավաքածուները՝ սկուտեղի ցանցից ամբողջական դուրսբերումից մինչև մագնիսական հարմարանքով պահվող թիրախային տախտակի վրա վերջնական տեղադրում։
Փորձարկումները հաստատեցին, որ մագնիսական կցման մեխանիզմը տախտակների բազմակի փոխարինման ընթացքում պահպանել է հարմարանքի կայուն ամրակցումը՝ առանց դիրքի չափելի շեղման։ Բացի այդ, բռնիչի լայնության պարամետրը միակցիչի անվանական հաստության նկատմամբ 1 mm-ով մեծացնելը արդյունավետ դարձավ պասիվ զիջողականության համար։ Այս փոքր բացակը թողնելը թույլ չէր տալիս միակցիչը պահել լիովին կոշտ՝ տալով նրան բավարար մեխանիկական ազատություն ինքնահավասարեցվելու և պատյանի բնիկում ամբողջությամբ նստելու համար՝ առանց խցանման կամ ավելորդ վայրընթաց ուժ կիրառելու։
Ներդրման նկատառումներ
Հայեցակարգի ապացուցման այս տեղակայումը լաբորատոր միջավայրից լիարժեք արտադրամաս տեղափոխելը պահանջում է մի քանի ֆիզիկական և գործառնական ճշգրտումներ։ Կարևոր է, որ ալյումինե պրոֆիլները աշխատասեղանին ամրացնող երկկողմանի ժապավենը փոխարինվի մշտական մեխանիկական ամրակներով, ինչպիսիք են գամասեղներով հիմնասալերը կամ ուղղակի ամրացման փակագծերը՝ հավասարեցման երկարաժամկետ շեղումը կանխելու համար։
Աշխատանքային տարածքի անվտանգության համար DOBOT CR3A-ի համար պետք է կազմաձևվեն սահմանված անվտանգության գոտիներ և ճշգրտված հզորության/ուժի սահմանաչափեր՝ մագնիսական հարմարանքում տախտակների ձեռքով փոխարինման ժամանակ անվտանգ համագործակցություն ապահովելու համար։ Բացի այդ, սնուցման սկուտեղում կամ բռնիչում մասի առկայության պարզ ապարատային սենսորների ինտեգրումը հնարավորություն կտա բացակայող կամ ընկած միակցիչների դեպքում սխալների հիմնական հայտնաբերում իրականացնել՝ բարձրացնելով ցիկլի հուսալիությունը՝ առանց օպտիկական տեսողական համակարգի արժեքի կամ բարդության։
Արդյունքներ և օգուտներ
Առանց տեսողության համագործակցային հավաքման աշխատատեղի ներդրումը տվել է մի շարք հիմնական գործնական արդյունքներ և գործառնական բարելավումներ՝
Կարգավորման օպտիմալացում. Դիրքավորման տրամաբանությունը ձեռքով 20 կետանոց ուսուցումից 10 կետանոց կառուցվածքավորված զանգվածային մոդելի վերամշակելը կիսով չափ կրճատեց աշխատանքային տարածքի սկզբնական չափաճշտման ժամանակը՝ պահպանելով վերցնելու հուսալի ճշգրտությունը ցանցի բոլոր դիրքերում։
Ծախսարդյունավետություն. Պասիվ մեխանիկական զիջողականության և մագնիսական հարմարանքի ամրակցման միջոցով միակցիչների հուսալի տեղադրման հասնելը վերացրեց արտաքին տեսողական սարքավորման և հատուկ գործիքների պատրաստման անհրաժեշտությունը՝ ապարատային ինտեգրման ծախսերը պահելով նվազագույն մակարդակում։
Հավաքման կայունություն. Մագնիսական կցման մեխանիզմն ապահովեց տախտակի առանց շեղման ամրակցում կրկնվող փոխարինումների ընթացքում՝ երաշխավորելով պատյանի նախապես սահմանված բնիկներում միատեսակ նստեցում՝ առանց ձեռքով սեղմման ուշացումների կամ տախտակի լարման։
Պարզություն և ընդլայնելիություն. Dobot Studio Pro-ի ստանդարտ զանգվածային տրամաբանության և հեշտ տպվող 3D հարմարանքների օգտագործումը տալիս է մոդուլային նախագիծ, որը կարող է արագ վերարտադրվել կամ հարմարեցվել միակցիչների այլ տեսակների համար փոքր խմբաքանակներով արտադրությունում։
Մարտահրավերներ և քաղված դասեր
Բաց շղթայով հետագծի սահմանափակումներ. Առանց տեսողական հետադարձ կապի աշխատանքը հենվում է սնուցման սկուտեղում մասերի կանխատեսելի տեղադրման վրա, ինչն ընդգծում է զուտ մեխանիկական դիրքավորման գործառական սահմանը։
3D տպագրության թույլտվածքներ. FLSUN T1 Pro-ով պատրաստված հարմարանքների սկզբնական նախատիպերն ունեին չափային անճշտություններ և մակերևույթի ծռվածություն, որոնք խախտում էին աշխատանքային տարածքի ամրակցումը։ Bambu Lab P1S-ին անցնելը ցույց տվեց, որ առանց տեսողության մեխանիկական հավասարեցումը խստորեն կախված է տպիչի բարձր ճշգրտությամբ չափաճշտումից։
Տնտեսական և արդյունաբերական ազդեցություն
Կապիտալ ծախսերի (CapEx) կրճատում. Արտաքին մեքենայական տեսողության համակարգերի, հատուկ լուսավորության և բարդ ծրագրային լիցենզիաների վերացումը զգալիորեն նվազեցնում է ավտոմատացման սկզբնական ծախսերը։ Սա համագործակցային pick-and-place հավաքումը ֆինանսապես մատչելի է դարձնում փոքր և միջին ձեռնարկությունների (ՓՄՁ), փորձնական գծերի և սահմանափակ բյուջե ունեցող ուսումնական հաստատությունների համար։
Արագ վերակազմաձևում բազմատեսակ արտադրության համար. Մոդուլային 3D տպագրված հարմարանքների օգտագործումը զանգվածի վրա հիմնված կոորդինատային մոդելի (10 հենակետ) հետ միասին օպերատորներին թույլ է տալիս արագ հարմարեցնել աշխատատեղը միակցիչների տարբեր դասավորությունների կամ սկուտեղների կազմաձևերի համար՝ առանց երկարատև ծրագրային վերածրագրավորման կամ մեծ ինժեներական ծախսերի։
Որակի կայունություն և էրգոնոմիկա. Միակցիչների կրկնվող տեղադրման ավտոմատացումը վերացնում է ձեռքով հավաքման խցանումները և հոգնածությունից առաջացող սխալները։ Ավելին, տեղադրման ուժը պասիվ մեխանիկական զիջողականությամբ վերահսկելը պաշտպանում է տպատախտակների զգայուն հիմնատակերը ֆիզիկական վնասումից՝ նվազեցնելով խոտանի մակարդակը և բարելավելով ընդհանուր ելքը։
Գործնական նորույթ
Բարձր արժեքով տեսողական համակարգերի կամ ուժի սենսորների վրա հենվելու փոխարեն՝ այս տեղակայումը ցուցադրում է համագործակցային հավաքման խնայողական, ցածր ծախսերով մոտեցում՝
Նվազագույն սարքավորմամբ հավասարեցում. Բաղադրիչների ամրակցումը և դիրքավորման թույլտվածքներն ապահովում է բացառապես մեխանիկական նախագծով՝ օգտագործելով հարմարանքի ներկառուցված մագնիսները և բռնիչի հաշվարկված բացակը՝ թանկարժեք ընկալման սարքավորման անհրաժեշտությունը վերացնելու համար։
Պարզեցված ինտեգրման աշխատակարգ. Համատեղում է պարզ ֆիզիկական հետագծերը ստանդարտ ծրագրային զանգվածային գործառույթների հետ՝ փոքր խմբաքանակներով հավաքման ներդրումների համար կարգավորման ժամանակը և չափաճշտման ծախսերը նվազագույնի հասցնելու համար
Ապագա բարելավումներ
Տեսողությամբ ուղղորդվող գործիքի պտույտ. Պարզ արտաքին տեսողական սենսորի ինտեգրումը համակարգին թույլ կտա հայտնաբերել սկուտեղում յուրաքանչյուր միակցիչի պտտական շեղումը։ Այնուհետև ռոբոտը կարող է օգտագործել դաստակի առանցքի առկա պտույտը՝ բաղադրիչը տեղադրումից առաջ ճիշտ պահանջվող անկյունով կողմնորոշելու համար։
Սեղանի մշտական ամրակցում. Ալյումինե պրոֆիլի ռելսերը պահող ժամանակավոր երկկողմանի ժապավենը ուղղակի պտուտակված հիմնասալերով կամ տեղորոշիչ գամասեղներով հարմարանքներով փոխարինելը կապահովի դիրքային երկարաժամկետ կայունություն երկարատև արտադրական գործարկումների ընթացքում։
Մասի առկայության սենսորներ. Բռնիչի ծնոտներում մասի առկայության պարզ օպտիկական կամ շոշափողական սենսորների ինտեգրումը կոբոտին թույլ կտա հայտնաբերել բաց թողնված վերցնումները կամ ընկած միակցիչները՝ առանց մեքենայական տեսողության լիարժեք համակարգի ծախսի։
Եզրակացություններ
Այս նախագիծը հաջողությամբ վավերացնում է DOBOT CR3A համագործակցային ռոբոտի միջոցով միակցիչների ավտոմատացված հավաքման գործող, ցածր արժեքով հայեցակարգի ապացուցում՝ առանց թանկարժեք մեքենայական տեսողության համակարգերի վրա հենվելու։ Համատեղելով 3D տպագրված հատուկ ֆիզիկական գործիքավորումը, գրեթե զրոյական շեղմամբ մագնիսական հարմարանքի ամրակցումը և Dobot Studio Pro-ում զանգվածների վրա հիմնված կառուցվածքավորված ծրագրային տրամաբանությունը՝ աշխատատեղն ապահովում է pick-and-place-ի կայուն կատարում՝ կիսով չափ կրճատելով չափաճշտման ծախսերը։
Գրականություն
[1] Shenzhen Yuejiang Technology Co., Ltd., DOBOT CRA Series Hardware User Guide, Shenzhen, China, 2023. [2] Shenzhen Yuejiang Technology Co., Ltd., Dobot Studio Pro User Guide, Shenzhen, China, 2023.
[3] Shenzhen Yuejiang Technology Co., Ltd., DOBOT CRA Basic Training Manual, Shenzhen, China, 2023.
[4] Dassault Systèmes, SolidWorks 3D CAD Software Documentation, Vélizy-Villacoublay, France, 2023.
[5] Bambu Lab, Bambu Lab P1S 3D Printer User Manual and Specifications, Shenzhen, China, 2023.