
Сборка методом Pick & Place разъёмов с винтовым креплением на корпусах изделий с помощью коллаборативного робота
Перевод на русский язык
Лаборатория ARC: физический ИИ, робототехника и интеллектуальное производство
Название статьи | Сборка винтовых разъёмов на корпусах изделий методом «взять и поставить» с помощью коллаборативного робота | |
Руководитель проекта: Narbeh Nahapetian | Авторы (в порядке публикации): Garik Harutyunyan, Vahan Poghosyan | |
Основные сведения о проекте | |
Дата подачи первичной заявки: | Дата подачи статьи: авг. 2026 |
Категория ARC: ☐ EB-ARC ☑ IB-ARC ☐ RB-ARC | Продолжительность: - |
Спонсоры (если есть): | Наличие активов проекта: ☑ Да ☐ Нет |
Участники команды: Garik Harutyunyan Vahan Poghosyan | POC разработан: ☑ Да ☐ Нет |
Тип проекта: ☑ Улучшение процессов ☐ Автоматизация ☐ AI/ML ☑ Производство ☑ Робототехника ☐ Гибридный ☐ Встраиваемые системы ☐ Другое ...... | |
Аннотация
В статье представлены разработка и оценка автоматизированной системы сборки методом pick-and-place разъёмов с винтовым креплением на корпусах изделий с использованием коллаборативного робота DOBOT CR3A. Разработанная как проверка концепции (POC) на промышленной основе, система демонстрирует надёжную недорогую сборочную установку, работающую без машинного зрения.
Физическая архитектура объединяет изготовленные на 3D-принтере специальные лотки для упорядоченной подачи компонентов и состоящее из двух частей позиционирующее приспособление (JIG) с механизмом магнитного сцепления, обеспечивающим точную фиксацию корпуса. Программирование выполнено в графическом интерфейсе Dobot Studio Pro с сочетанием предварительно откалиброванной логики позиционирования и пассивной механической податливости для плавной установки разъёмов. Полученная установка подтверждает воспроизводимый процесс роботизированной сборки и создаёт практическую основу для учебной подготовки и недорогого промышленного внедрения.
Ключевые слова
Коллаборативные роботы (коботы), DOBOT CR3A, Pick and Place, автоматизация сборки, проектирование приспособлений (JIG), интеллектуальное производство.
Резюме
Ручная сборка разъёмов высокой плотности на корпусах изделий часто трудоёмка, подвержена человеческим ошибкам и нестабильна. Хотя традиционная промышленная автоматизация предлагает решение, интеграция сложных многороботных линий и дорогих систем машинного зрения может оказаться непомерно дорогой для малых и средних предприятий и учебных лабораторий.
Этот проект демонстрирует недорогое воспроизводимое коллаборативное сборочное рабочее место, использующее 6-DOF кобота DOBOT CR3A для выполнения операций pick and place разъёмов с винтовым креплением на образцовом корпусе («Mixed Connection Board»). Работая без системы машинного зрения, установка обеспечивает точность за счёт упорядоченной механической оснастки и откалиброванного программного позиционирования. Полученная проверка концепции (POC) доказывает, что точная сборка коботом без технического зрения достижима благодаря продуманной механической фиксации и практичному программированию.
Определение промышленной проблемы
В современной сборке электроники ручная установка асимметричных разъёмов с винтовым креплением в печатные платы — однообразный и подверженный ошибкам процесс. Основное техническое препятствие связано с геометрией компонентов: разъёмы, размещённые в лотках подачи, естественным образом принимают произвольную угловую ориентацию. Без автоматического механизма обнаружения и коррекции этого углового смещения установка асимметричных разъёмов с жёсткими допусками может приводить к механическому заеданию, повреждению выводов или неправильной посадке.
Хотя высококлассная промышленная автоматизация решает эту задачу с помощью многоосевых систем технического зрения, такие установки непомерно дороги для мелкосерийных производителей и учебных лабораторий. Данный проект решает задачу, разрабатывая недорогое рабочее место, которое подтверждает выполнение пространственной траектории и пассивное механическое выравнивание, выделяя угловую ориентацию как ключевое требование для будущей интеграции датчиков.
Существующее положение / предпосылки и текущее состояние
До начала проекта по автоматизации сборки работа команды заключалась в базовом ознакомлении с платформой Dobot CR3A. Проект начался с углублённого технического изучения комплекта официальной документации, включавшего CRA Basic Training, Dobot CRA Series Hardware User Guide и Dobot Studio Pro User Guide.
Ключевые элементы начального этапа оценки включали:
● Ознакомление с оборудованием: Dobot CR3A — 6-DOF коллаборативный манипулятор с шестью вращательными шарнирами и встроенными физическими кнопками управления непосредственно на инструментальной головке (обеспечивающими ручное ведение, запись/воспроизведение траектории, управление рабочим органом и индикацию состояния).
● Выбор режима программирования: Dobot Studio Pro поддерживает два взаимозаменяемых режима программирования: текстовые скрипты на Lua и графический блочный интерфейс. После оценки требований проекта была выбрана графическая среда, чтобы облегчить интуитивное построение логики и быстрое обучение с помощью кнопок рабочего органа.
● Базовая проверка: чтобы убедиться в надёжности управления движением и проверить кинематическую повторяемость, первой была написана простая программа pick and place, перемещавшая простой куб из позиции A в позицию B.
Этот начальный этап подтвердил связь между программным и аппаратным обеспечением и установил функциональную базу, необходимую перед введением специальной оснастки, подачи компонентов или целевых корпусов.
Цели проекта
Основная цель проекта — разработать и оценить недорогое коллаборативное сборочное рабочее место без технического зрения на базе кобота DOBOT CR3A для установки разъёмов методом pick and place на платы корпусов изделий. Главная задача — показать, что надёжной и хорошо воспроизводимой сборки можно добиться благодаря продуманной механической фиксации и упрощённому программированию, а не дорогим системам технического зрения.
Для этого проект сосредоточен на проектировании модульной оснастки, изготовленной на 3D-принтере, а именно упорядоченного лотка подачи деталей и состоящего из двух частей базового приспособления (JIG) со встроенным механизмом магнитного сцепления для выравнивания положения с почти нулевым смещением. Кроме того, цель включает оптимизацию графического процесса калибровки в Dobot Studio Pro и проверку стратегии захвата с пассивной податливостью для плавной установки компонентов, что создаёт практическую основу как для промышленного внедрения, так и для технического обучения.
Определение требований
Требования к системе определяются физическими характеристиками разъёмов и строгими рамками, установленными для данного проекта. С функциональной точки зрения коллаборативный робот должен автономно забирать разъёмы из специального лотка подачи и точно устанавливать их в заданные места на целевой плате корпуса. Кроме того, усилие установки должно строго контролироваться, чтобы обеспечить надёжную посадку и одновременно защитить от механических повреждений как разъёмы, так и подложку. Компоненты загружаются в лоток подачи вручную перед выполнением, чтобы обеспечить единообразное выравнивание деталей. С технической и бюджетной точки зрения проект был намеренно ограничен работой без внешней системы машинного зрения, что вынуждало систему добиваться повторяемости исключительно за счёт откалиброванной механической фиксации. Кроме того, в установке используется универсальный захват вместо специально спроектированного, что требует стратегии обращения с деталями, способной компенсировать небольшие механические отклонения. Наконец, рамки проекта строго ограничены установкой разъёмов: последующие операции завинчивания или крепления намеренно исключены из этого этапа разработки.
Предлагаемое решение
Предлагаемая система заменяет дорогостоящее оборудование технического зрения физическими средствами позиционирования и управлением по координатам. Установка объединяет 6-DOF коллаборативного робота DOBOT CR3A с двумя основными компонентами, изготовленными на 3D-принтере: лотком подачи деталей и приспособлением (JIG) для крепления корпуса. Вместо использования камер для динамического определения положения деталей установка опирается на фиксированные пространственные ориентиры. Лоток, изготовленный на 3D-принтере, удерживает поступающие разъёмы в предсказуемых ячейках сетки. Целевая плата корпуса удерживается двухсоставным приспособлением со встроенными цилиндрическими магнитами, которые при каждой установке защёлкивают плату в одном и том же положении.
Программно последовательность pick and place управляется через Dobot Studio Pro. Связывая сетку лотка с фиксированным положением приспособления с помощью относительных координатных смещений, робот выполняет процесс сборки по заранее заданным траекториям. Сочетание физической оснастки и простых координатных расчётов делает установку недорогой, простой в настройке и эффективной для базовых сборочных задач.
Проектирование системы
Физическая архитектура рабочего места состоит из трёх специальных механических компонентов, спроектированных в SolidWorks: лотка подачи компонентов, монтажной рамы приспособления (JIG) и основной базовой платформы, а также стандартных Т-образных гаек M5, включённых в сборочную модель для крепления конструкции к столу из алюминиевого профиля. Для точной фиксации корпуса без ручного зажима двухсоставное приспособление оснащено встроенными цилиндрическими магнитами.
Это магнитное сцепление мгновенно защёлкивает целевую плату в фиксированном положении при контакте, исключая дрейф положения и позволяя быстро менять платы.
Программно установка заменяет ручное обучение по точкам структурированной координатной моделью из 10 точек в Dobot Studio Pro. Система отсчёта рабочего пространства использует одну безопасную исходную позицию (Home), одну целевую координату установки на приспособлении и восемь опорных точек лотка, задающих четыре угловые границы для каждого из двух цветовых вариантов разъёмов. Пространственная логика на основе массивов автоматически вычисляет все промежуточные позиции захвата, обеспечивая высокую точность при минимальных начальных затратах на наладку
Реализация
Аппаратная настройка и изготовление:
Изготовление физических компонентов началось с 3D-печати сборок лотка и приспособления. Первые отпечатки, выполненные на FLSUN T1 Pro, имели размерные отклонения, нарушавшие посадку оснастки, что побудило перейти на Bambu Lab P1S, обеспечивший требуемую размерную точность.
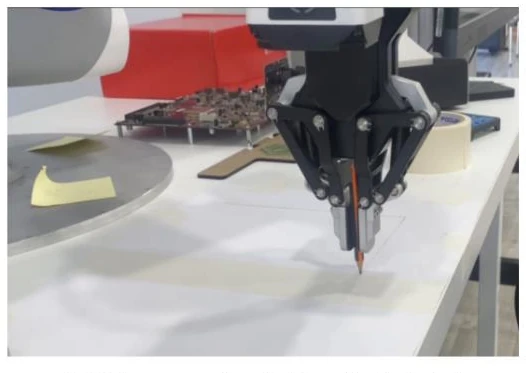
Настройка физического рабочего места потребовала выравнивания рамы из алюминиевого профиля относительно системы координат робота. Чтобы получить прямую опорную линию оси X без оптических средств выравнивания, в захват кобота закрепили карандаш и провели им по рабочему пространству, нанеся направляющую линию. Затем алюминиевые профили закрепили на столе двусторонним скотчем, а изготовленные на 3D-принтере лоток и основание приспособления прикрутили непосредственно к направляющим профиля стандартными Т-образными гайками M5.
Программная логика управления в Dobot Studio Pro прошла две основные итерации. Первоначальный скрипт (v 0.1) основывался на ручном обучении 20 отдельных координат для каждого места захвата и установки. В версии 0.2 он был переработан с использованием встроенной функции массива «Create tray», что сократило число обучаемых позиций до 10 опорных точек. Чтобы предотвратить заедание при установке без управления по зрению, был применён метод пассивной податливости: захват удерживает верхнюю часть каждого разъёма с зазором +1 мм, давая детали достаточно механического люфта, чтобы она при контакте естественным образом самоустанавливалась в гнездо корпуса.
Программная архитектура и управляющая процедура:
Выполнение программы начинается с перемещения кобота в заранее заданную исходную позицию (1)
и запуска автоматической последовательности инициализации захвата, которая полностью закрывает и открывает губки для калибровки пределов рабочего органа.
Параметры движения регулируют ширину губок: раскрытие до 14mm при подходе и освобождении деталей и смыкание до 9mm при захвате компонента для сохранения зазора пассивной податливости +1mm.
Пространственное отображение сетки выполняется с помощью штатного блока «Create tray» в Dobot Studio Pro, который создаёт два независимых объекта 2D-массивов (tray red и tray black). Каждый массив моделирует матрицу 5 X 5, заданную четырьмя предварительно обученными угловыми точками (с 2 по 5 для красных разъёмов и с 6 по 9 для чёрных разъёмов).
Чтобы предотвратить непреднамеренный контакт с соседними разъёмами при горизонтальных перемещениях, эти граничные опорные узлы откалиброваны в плоскости подхода на 40 mm выше физической поверхности лотка. При извлечении манипулятор перемещается к вычисленной координате лотка, выполняет относительный линейный спуск на Δ=−40 mm до верхней части корпуса разъёма, зажимает деталь при ширине губок 9 mm и выполняет относительный линейный подъём на Δ=+40 mm над сеткой лотка.
Затем компонент переносится к плате корпуса, закреплённой на магнитном приспособлении. Вместо обучения отдельных координат для каждого гнезда на плате 80×80 mm все места установки вычисляются динамически с помощью относительных координатных смещений (, ) от единой глобальной базовой точки (10).
Валидация и тестирование
Проверка проводилась путём многократных циклов сборки pick-and-place для оценки механической посадки, точности позиционирования и стабильности цикла. Тестовая последовательность охватывала оба набора разъёмов разных цветов — от полного извлечения из сетки лотка до окончательной установки на целевую плату, удерживаемую магнитным приспособлением.
Испытания подтвердили, что механизм магнитного сцепления сохранял стабильную фиксацию приспособления при многократной смене плат без измеримого смещения положения. Кроме того, увеличение параметра ширины захвата на 1 mm относительно номинальной толщины разъёма оказалось эффективным для пассивной податливости. Оставленный небольшой зазор не позволял удерживать разъём полностью жёстко, давая ему достаточно механического люфта, чтобы самоустановиться и полностью сесть в гнездо корпуса без заклинивания или избыточного усилия вниз.
Соображения по внедрению
Перенос этой установки для проверки концепции из лабораторной среды в полноценный производственный цех требует ряда физических и эксплуатационных изменений. Что особенно важно, двусторонний скотч, которым алюминиевые профили закреплены на верстаке, необходимо заменить постоянными механическими креплениями, такими как опорные плиты со штифтами или прямые монтажные кронштейны, чтобы предотвратить долговременный дрейф выравнивания.
Для безопасности рабочего пространства в DOBOT CR3A следует настроить заданные зоны безопасности и откорректированные пределы мощности/усилия, чтобы обеспечить безопасное взаимодействие при ручной смене плат на магнитном приспособлении. Кроме того, интеграция простых аппаратных датчиков наличия детали в лоток подачи или захват позволила бы реализовать базовое обнаружение ошибок при отсутствующих или выпавших разъёмах, повышая надёжность цикла без затрат и сложности оптической системы технического зрения.
Результаты и преимущества
Внедрение коллаборативного сборочного рабочего места без технического зрения дало ряд ключевых практических результатов и эксплуатационных улучшений:
Оптимизация наладки: переработка логики позиционирования с ручного обучения по 20 точкам на структурированную модель массива из 10 точек вдвое сократила время начальной калибровки рабочего пространства при сохранении надёжной точности захвата во всех позициях сетки.
Экономическая эффективность: достижение надёжной установки разъёмов за счёт пассивной механической податливости и магнитной фиксации приспособления устранило необходимость во внешнем оборудовании технического зрения и в изготовлении специального инструмента, сведя затраты на аппаратную интеграцию к минимуму.
Стабильность сборки: механизм магнитного сцепления обеспечил фиксацию платы без дрейфа при многократной смене, гарантируя единообразную посадку в заданные гнёзда корпуса без задержек на ручной зажим и без нагрузки на плату.
Простота и масштабируемость: использование стандартной логики массивов Dobot Studio Pro и легко печатаемой 3D-оснастки даёт модульную схему, которую можно быстро воспроизвести или адаптировать для других типов разъёмов в мелкосерийном производстве.
Трудности и извлечённые уроки
Ограничения траектории без обратной связи: работа без обратной связи по зрению опирается на предсказуемое размещение деталей в лотке подачи, что обозначает функциональную границу чисто механического позиционирования.
Допуски 3D-печати: первые прототипы оснастки, изготовленные на FLSUN T1 Pro, имели размерные неточности и коробление поверхности, нарушавшие фиксацию в рабочем пространстве. Переход на Bambu Lab P1S показал, что механическое выравнивание без технического зрения строго зависит от высокоточной калибровки принтера.
Экономическое и промышленное значение
Снижение капитальных затрат (CapEx): отказ от внешних систем машинного зрения, специального освещения и сложных программных лицензий значительно снижает начальные затраты на автоматизацию. Это делает коллаборативную сборку pick-and-place финансово доступной для малых и средних предприятий (МСП), пилотных линий и учебных заведений с ограниченным бюджетом.
Быстрая переналадка для многономенклатурного производства: использование модульной оснастки, изготовленной на 3D-принтере, вместе с координатной моделью на основе массива (10 опорных точек) позволяет операторам быстро адаптировать рабочее место к другим схемам расположения разъёмов или конфигурациям лотков без длительного перепрограммирования и больших инженерных затрат.
Стабильность качества и эргономика: автоматизация однообразной установки разъёмов устраняет узкие места ручной сборки и исключает ошибки, вызванные усталостью. Кроме того, контроль усилия установки за счёт пассивной механической податливости защищает чувствительные подложки печатных плат от физических повреждений, снижая долю брака и повышая общий выход годных изделий.
Практическая новизна
Вместо дорогостоящих систем технического зрения или датчиков усилия эта установка демонстрирует экономичный подход с низкими накладными расходами к коллаборативной сборке:
Выравнивание с минимумом оборудования: фиксация компонентов и допуски позиционирования обеспечиваются исключительно механической конструкцией — встроенными магнитами приспособления и рассчитанным зазором захвата, что устраняет необходимость в дорогом оборудовании восприятия.
Упрощённый процесс интеграции: сочетает простые физические траектории со стандартными программными функциями массивов, чтобы свести к минимуму время наладки и затраты на калибровку при мелкосерийном внедрении сборки
Будущие улучшения
Поворот инструмента с управлением по зрению: интеграция простого внешнего датчика зрения позволит системе определять угловое смещение каждого разъёма в лотке. Затем робот сможет использовать имеющееся вращение оси запястья, чтобы ориентировать компонент под точно требуемым углом перед установкой.
Постоянная фиксация стола: замена временного двустороннего скотча, удерживающего направляющие из алюминиевого профиля, на прикрученные опорные плиты или крепления с установочными штифтами обеспечит долговременную стабильность положения при длительных производственных циклах.
Датчики наличия детали: интеграция простых оптических или тактильных датчиков наличия детали в губки захвата позволит коботу обнаруживать пропущенные захваты или выпавшие разъёмы без затрат на полноценную систему машинного зрения.
Выводы
Проект успешно подтверждает работоспособную недорогую проверку концепции автоматизированной сборки разъёмов с помощью коллаборативного робота DOBOT CR3A без дорогостоящих систем машинного зрения. Благодаря сочетанию специальной физической оснастки, изготовленной на 3D-принтере, магнитной фиксации приспособления с почти нулевым дрейфом и структурированной программной логики на основе массивов в Dobot Studio Pro рабочее место обеспечивает стабильное выполнение pick-and-place, вдвое сокращая затраты на калибровку.
Литература
[1] Shenzhen Yuejiang Technology Co., Ltd., DOBOT CRA Series Hardware User Guide, Shenzhen, China, 2023. [2] Shenzhen Yuejiang Technology Co., Ltd., Dobot Studio Pro User Guide, Shenzhen, China, 2023.
[3] Shenzhen Yuejiang Technology Co., Ltd., DOBOT CRA Basic Training Manual, Shenzhen, China, 2023.
[4] Dassault Systèmes, SolidWorks 3D CAD Software Documentation, Vélizy-Villacoublay, France, 2023.
[5] Bambu Lab, Bambu Lab P1S 3D Printer User Manual and Specifications, Shenzhen, China, 2023.