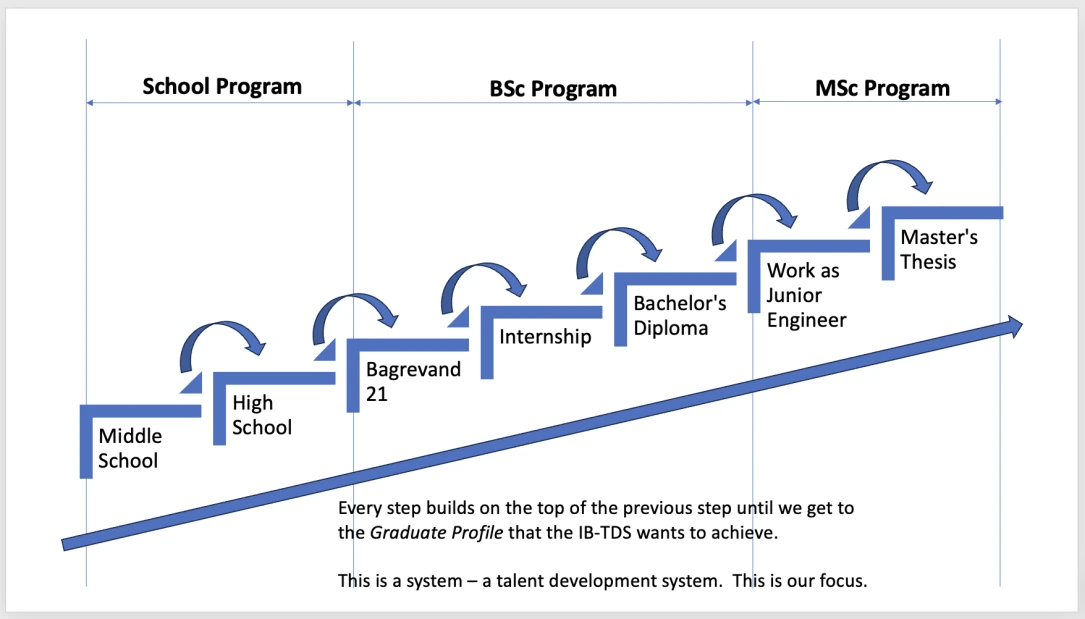
Ամեն ինչի ուժը համակարգի մաս լինելն է։ Այլ կերպ ասած՝ ուժը «Համակարգի» մեջ է։ Որովհետև երբ կա համակարգ, համակարգի յուրաքանչյուր տարր փոխկապակցված է և աշխատում է համակարգի նպատակների և խնդիրների համար։ Այլ կերպ ասած՝ տարրերը ստանում են ուղղորդված զարգացում, և համակարգն իր փոխկապակցված տարրերի հետ միասին արագ շարժվում է դեպի իր նպատակները։ Իրական մրցակցությունը համակարգերի, այլ ոչ թե առանձին տարրերի միջև մրցակցություն է։
. Ի՞նչ է համակարգը
Համակարգը փոխկապակցված տարրերի խմբավորում է, որոնք միասին աշխատում են միասնական նպատակի համար։ Որքան լավ է տարրերի փոխկապակցվածությունը, այնքան ավելի արդյունավետ է համակարգը իր նպատակներին հասնելու հարցում։
Համակարգային մոտեցումը միջամտության մոտեցման հակառակն է։ Միջամտության մոտեցումը սովորաբար ուղղված է տեղային խնդիրներին, օրինակ՝ որոշակի հմտության ուսուցում կամ որոշակի գիտելիքի ձեռքբերում։
EC-ում տաղանդների զարգացման մեր ջանքերն անվանեցինք Տաղանդների զարգացման համակարգ՝ Talent Development System (TDS)։ Դա այն պատճառով, որ ուզում էինք ճարտարագիտական կրթության խնդիրը լուծել ամբողջական կերպով։ Սա, իհարկե, չի բացառում միջամտությունները, երբ դրանք անհրաժեշտ են։ Պետք է նշել, որ համակարգային մոտեցմանը հանգեցինք աստիճանաբար՝ տարիների ընթացքում բազմաթիվ միջամտողական լուծումներ կիրառելուց հետո։ Համակարգը հայտնվեց մի քանի տարի առաջ՝ սկզբում որպես միջամտությունների գումար, իսկ հետագայում՝ որպես դիտավորյալ կառուցված ամբողջական ինտեգրված համակարգ։
TDS-ի յուրաքանչյուր տարր այժմ փոխկապակցված է մյուս բոլոր տարրերի հետ։ Յուրաքանչյուր հաջորդ քայլ տրամաբանորեն կառուցվում է նախորդի վրա։
Նկ.Տաղանդների զարգացումը՝ որպես համակարգ
IB-TDS-ի «Շրջանավարտի դիմանկարը»
Հեղինակ՝ Rama, Engineering Association
Հայերեն թարգմանություն
Մենք լավ պատկերացում ունենք, թե ինչպիսին պետք է լինի ինժեներ շրջանավարտը, և մեր բոլոր գործողություններն ուղղված են այդ կերպարին։ Մենք գիտենք, թե կրթական համակարգը ինչ պետք է տա ինժեներական ընկերություններին։ Ուստի մեր բոլոր գործողություններն ուղղված են այդ կերպարին։ Այլ կերպ ասած՝ TDS-ում չկան պատահական դասընթացներ կամ պատահական գործողություններ։ Ամեն ինչ փոխկապակցված է, համաձայնեցված, ժամանակին բաշխված և համաժամեցված՝ շրջանավարտի այդ կերպարին հասնելու համար։ Սա համակարգ է։ Իսկ այն կերպարը, որը ցանկանում ենք ստանալ ելքում, կոչվում է Շրջանավարտի դիմանկար։
Շրջանավարտի կերպարը կոչվում է Շրջանավարտի դիմանկար։
Յուրաքանչյուր կրթական համակարգ սահմանում է Շրջանավարտի դիմանկարը, որին ցանկանում է հասնել վերջում։
Մեր դեպքում մեր կրթական համակարգն անվանեցինք Արդյունաբերության վրա հիմնված տաղանդների զարգացման համակարգ (IB-TDS)։ «Արդյունաբերության վրա հիմնված» անվանումն արդեն ակնարկում է շրջանավարտի դիմանկարը։
Մեր ծրագիրն ամբողջությամբ ինտեգրված է EC ընկերությունների արդյունաբերական նախագծերին։
Նախագծեր, նախագծեր, նախագծեր։
Նախագծեր՝ տեսության և հիմունքների հետ միասին։
Ներգրավվածություն նախագծերում՝ միջին դպրոցից մինչև ավագ դպրոց, բակալավրիատ և մագիստրատուրա։
Ամեն ինչ նախագծերի մասին է՝ իրական արդյունաբերական նախագծերի։
Շատ նախագծեր, տարբեր նախագծեր, տարբեր ընկերությունների նախագծեր, տարբեր արդյունաբերությունների նախագծեր։
Խնդիրների շարունակական լուծում և բազմաթիվ տարբեր տեխնոլոգիաների ու գործիքների օգտագործում։
Ամեն ինչ ինքնուրույն պարզել, ձեռնամուխ լինել ամենատարբեր կիրառությունների։
Կոլեկտիվ աշխատանք, ներկայացումներ, հիմնավորումներ։
Եվ մասնագետ ինժեներների մենթորություն։
Մինչև IB-TDS-ն ավարտելը ուսանողներն արդեն կունենան իրականացված նախագծերի հսկայական պորտֆոլիո։ Նրանց ռեզյումեները լցված կլինեն մինչև ավարտելը կատարված նախագծերով։
Bagrevand 21 ծրագրի շրջանակում 1-ին և 2-րդ կուրսերի ուսանողների ներգրավվելիք նախագծերի մասին կարդացեք հաջորդ հոդվածում։
Bagrevand 21-ի նոր նախագծերի մեկնարկը
Հեղինակ՝ Rama, Ինժեներական ասոցիացիա,
Հայերեն թարգմանություն
Andranik Aghajanyan, IB-TDS
2026 թ. մայիսի 26
Այս տարի մագիստրոսներին և բակալավրներին շրջանավարտելով՝ հիմք ենք դնում ինժեներների հաջորդ խմբաքանակի համար։ Bagrevand 21 ծրագիրը հիմնարար ծրագիր է, որը 1-ին և 2-րդ կուրսերի ուսանողներին ծանոթացնում է ինժեներական աշխատանքի բնույթին, ինժեներական մտածողությանը, նախագծման գործընթացներին, չափումներին, փորձարկումներին, նախատիպավորմանը, թիմային աշխատանքին և նախագծային խնդիրների լուծմանը։
Ստորև ներկայացված են այն նախագծերը, որոնք EC ընկերությունները սահմանել են այս տարվա Bagrevand 21 ծրագրի համար։ Ուսանողները կաշխատեն այս նախագծերի վրա հաջորդ երեք ամիսների ընթացքում։
Ներգրավված են 31 ուսանող 6 տարբեր համալսարաններից, որոնք կաշխատեն 17 իրական արդյունաբերական նախագծերի վրա 11 EC ընկերություններում՝ 17 մասնագետ ինժեներների և 2 կրթական ղեկավարների մենթորությամբ։
Սա հսկայական ձեռնարկ է։ Եվ այն կրկնվում է ամեն տարի։
N
Նախագծի անվանում
Նախագծի համառոտ նկարագրություն
Օգտագործվող գործիքներ (ծրագրային և ապարատային)
Ակնկալվող արդյունքներ
Ընկերություն
Մենթորներ ընկերությունից
UR թիմի ղեկավարներ
Ուսանող
1
Լազերային UART օպտիկական կապի համակարգ
Նախագիծը ցուցադրում է լազերային դիոդով և ֆոտոդիոդով երկկողմանի անլար օպտիկական կապի համակարգ, որում մոդուլացված (PWM) UART հաջորդական տվյալները փոխանցվում են ազատ տարածությամբ։ NI myRIO-ի վրա հիմնված երկու հանգույցներ աշխատում են և՛ որպես հաղորդիչ, և՛ որպես ընդունիչ՝ ապահովելով տվյալների փոխանցման պարզ հավելված, որում տեքստային հաղորդագրությունները, պատկերները կամ ցանկացած այլ տեղեկատվություն փոխանցվում են օպտիկական եղանակով և ցուցադրվում իրական ժամանակում։
Ծրագրային ապահովում՝
LabVIEW (Real-Time / FPGA՝ ըստ ցանկության)
NI myRIO Toolkit
LabVIEW Serial / UART գրադարաններ
Կանոնների վրա հիմնված չաթբոտի պարզ տրամաբանություն (LabVIEW)
Ապարատային ապահովում՝
NI myRIO
Լազերային դիոդ՝ հաստատուն հոսանքի դրայվերով
Ֆոտոդիոդ կամ ֆոտոտրանզիստոր
Տրանսիմպեդանսային ուժեղացուցիչ (օպերացիոն ուժեղացուցչի հիման վրա)
Համեմատիչ կամ շեմային սխեմա
Դիսկրետ բաղադրիչներ (ռեզիստորներ, կոնդենսատորներ)
Օպտիկական ամրակներ / հավասարեցման սարքավորումներ
Մակետային տախտակ և սնուցման աղբյուր
UART տվյալների հաջող փոխանցում և ընդունում ազատ տարածության օպտիկական կապուղով
Տեքստային հաղորդագրությունների/տվյալների փոխանակում իրական ժամանակում երկու հանգույցների միջև՝ լազերային դիոդի միջոցով
Կայուն կապ ցածր և միջին արագություններով (օրինակ՝ 9600 բիթ/վ)
Ընդունված հաղորդագրությունների ճիշտ վերծանում և ցուցադրում
NI-Emerson
Davit D, Vahan K +374 91 656556
Azatuhi Ulikyan Zaven Khanamiryan
Hayk Hovhannisyan, Karen Mkhitaryan
2
FM ռադիոյի խանգարման համակարգ
Ձայնային ազդանշանի փոխանցման FM հաղորդման-ընդունման համակարգի իրականացում
FM ռադիոյի խանգարման ազդանշանների տեսակների ուսումնասիրում
Տարբեր խանգարման ազդանշանների իրականացում FM ռադիոյի վրա
Առավել արդյունավետ խանգարման ազդանշանի տեսակի վավերացում
USRP, LabVIEW
NI-Emerson
Ararat Stepanyan
Azatuhi Ulikyan Zaven Khanamiryan
Edgar Nersisyan, Irina Mkrtchyan
3
Անլար մկնիկի տպատախտակի թեստավորման համակարգ
Անլար մկնիկի տպատախտակի թեստավորման համակարգի իրականացում NI PXI հարթակով։
Ստեղծել համակարգ՝ անլար մկնիկի հիմնական գործառույթների թեստավորման համար։ Համակարգը կօգտագործի NI PXI հարթակը, LabVIEW-ն և TestStand-ը։
Ինչ կսովորեն՝
NI PXI հարթակ
TestStand
Ինչպես ստեղծել էլեկտրոնիկայի թեստավորման համակարգ
Ինչպես օգտագործել NI-ի ծրագրավորվող սնուցման աղբյուրները
Ինչպես չափումներ կատարել թվային մուլտիմետրով (DMM)
Ինչպես օգտագործել PXI DAQ-ը
LabVIEW, TestStand
PXI-2567
PXIe-4080
PXIe-2527
PXI-2568
PXIe-6363
PXIe-4112
PXIe-8135
PXIe-1078
LCD էկրան
Ստեղնաշար
Մկնիկ
NI-Emerson
Gevorg Parsyan 093348016
Azatuhi Ulikyan Zaven Khanamiryan
Varazdat Poghosyan, Ernest Ghazaryan
N
Նախագծի անվանում
Նախագծի համառոտ նկարագրություն
Օգտագործվող գործիքներ (ծրագրային և ապարատային)
Ակնկալվող արդյունքներ
Ընկերություն
Մենթորներ ընկերությունից
UR թիմի ղեկավարներ
Ուսանող
4
ԷԿԲ-ի չափում և տրամաչափում
Ընտրված ուսանողները կծանոթանան ավտոմոբիլային կապի արձանագրություններին և ASAM MCD ստանդարտին՝ մասնակցելով ԷԿԲ-ի չափման և տրամաչափման առկա գործիքակազմի կատարելագործմանը. նրանք կմշակեն և կինտեգրեն նոր գործառույթներ իրական, շուկա դուրս գալու պատրաստ արտադրանքի համար։
Ծրագրավորման գործիքներ - LabVIEW, VeriStand, C/C++
NI-Emerson
Pargev Malkhasyan, Garegin Grigoryan +37493736251
Azatuhi Ulikyan Zaven Khanamiryan
Davit Nalbandyan
5
CF CAN Hub
Հատուկ բազմականալ CAN հանգույց քառոտանի ռոբոտի համար։ Տախտակը հիմնական համակարգիչը կմիացնի շարժաբերների և այլ ներկառուցված սարքերի օգտագործած մի քանի CAN կապուղիներին՝ բարձրացնելով կապի հուսալիությունը, ախտորոշումը և կառավարման թարմացման հաճախականությունը։
Ներկառուցված C/C++, STM32 կամ համանման միկրոկոնտրոլեր, CAN/CAN-FD, USB/UART, տպատախտակների նախագծում, ներկառուցված ծրագրի մշակում, Linux գործիքներ, ռոբոտատեխնիկական կապ, թեստավորում և վրիպազերծում։
CF CAN Hub-ի աշխատող նախատիպ՝ ներառյալ սխեմայի/տպատախտակի ստուգման աջակցություն, հիմնական ներկառուցված ծրագիր, CAN կապի թեստեր, փաստաթղթավորում և վավերացում ռոբոտի կամ փորձարկման ստենդի վրա։
Cyber Fusion
Suren Atoyan, Gevorg Harutyunyan
Azatuhi Ulikyan Zaven Khanamiryan
Arsine Nahapetyan
6
CF IMU
Հատուկ իներցիոն չափման բլոկ քառոտանի ռոբոտի համար։ Տախտակը կկարդա արագացումաչափի, գիրոսկոպի և, հնարավոր է, մագնիսաչափի/բարոմետրի տվյալները, կկատարի հիմնական տրամաչափում և տվիչների տվյալների միավորում և ռոբոտին կտրամադրի կողմնորոշման/շարժման կայուն տվյալներ։
Ներկառուցված C/C++, STM32 կամ համանման միկրոկոնտրոլեր, SPI/I2C/UART, IMU տվիչներ, տվիչների տրամաչափում, տվիչների տվյալների միավորում, տպատախտակների նախագծում, ROS 2 ինտեգրում, ազդանշանների վավերացում, թեստավորում և վրիպազերծում։
CF IMU-ի աշխատող նախատիպ՝ ներառյալ սխեմայի/տպատախտակի ստուգման աջակցություն, տվիչների ընթերցման և տրամաչափման ներկառուցված ծրագիր, տվիչների տվյալների միավորման առաջին արդյունքներ, փաստաթղթավորում և վավերացում ռոբոտի ծրագրային համալիրի հետ։
Cyber Fusion
Suren Atoyan, Gevorg Harutyunyan
Azatuhi Ulikyan Zaven Khanamiryan
Shushanik Ginosyan
7
Ֆիթնես թրեքեր
Պետք է նախագծվի մարդու շարժումները հետևող դյուրակիր սարք։ Համակարգը կճանաչի մարդու շարժումները IMU տվիչի տվյալների հիման վրա։ Շարժումները հետևելու համար կուսուցանվի ներկառուցված ԱԲ մոդել։
Edge Impulse
ԱԲ ներկառուցված համակարգերի համար
ESP32
IMU տվիչներ
Կնախագծվի դյուրակիր սարք՝ հատուկ տպատախտակով, ներկառուցված ծրագրով և պատյանով։
Project Integration
Rafayel Khachatryan 095226116
Azatuhi Ulikyan Zaven Khanamiryan
Kristina Sukiasyan, Artak Baghdasaryan
8
Որոշումների կայացման գործընթաց
ԱԲ-ի վրա հիմնված որոշումների աջակցման տեղային համակարգ, որն օգնում է ընկերություններին գաղափարները վերածել կառուցվածքային պահանջների, աշխատանքային գործընթացների և ռեսուրսների պլանների։ Հարթակը վերլուծում է նախագծերը, բացահայտում բացերը, առաջնահերթություն է տալիս առաջադրանքներին և աջակցում կառավարչական որոշումներին՝ ընկերության տվյալները պահելով գաղտնի։
Python, Streamlit, տեղային LLM-ներ, Ollama, տվյալների վերլուծություն, պահանջների ճարտարագիտություն, աշխատանքային գործընթացների նախագծում, նախագծերի կառավարում, ռեսուրսների պլանավորում, ԱԲ-ի վրա հիմնված որոշումների աջակցում
Աշխատող նախատիպ, որը թույլ է տալիս ղեկավարներին մուտքագրել նախագծային գաղափարներ, վերլուծել պահանջները, ստեղծել աշխատանքային գործընթացներ, գնահատել անհրաժեշտ ռեսուրսները և բարելավել որոշումների կայացման արագությունն ու որակը։
DigiCore
Grigor Shirinyan 098075553
Azatuhi Ulikyan Zaven Khanamiryan
Vahe Galstyan, Emil Hovhannisyan
N
Նախագծի անվանում
Նախագծի համառոտ նկարագրություն
Օգտագործվող գործիքներ (ծրագրային և ապարատային)
Ակնկալվող արդյունքներ
Ընկերություն
Մենթորներ ընկերությունից
UR թիմի ղեկավարներ
Ուսանող
9
Արբանյակային տվյալների ընդունում և մշակում վերգետնյա կայանի միջոցով
Նախագիծը մասնակիցներին ծանոթացնում է արբանյակային տվյալներ ստանալու վերգետնյա կայանի նշանակությանն ու աշխատանքին։ Ուսանողները կկառավարեն կայանը, կընդունեն ազդանշաններ և կմշակեն տվյալները՝ կատարելով LoRa ապամոդուլացում՝ փարոսային հաղորդումներից արբանյակի վիճակի մասին տեղեկություններ ստանալու համար։ Ընդունումը կհաստատվի արբանյակի կանչանշանով։ Բացի այդ, մասնակիցները կուսումնասիրեն պատկերային տվյալների կառուցվածքը և կփորձեն պատկերներ ընդունել բաց հասանելի արբանյակներից։
Տեխնոլոգիաներ՝ տիեզերական և վերգետնյա սեգմենտների միջև կապուղի, LoRa մոդուլացում/ապամոդուլացում, ծրագրորեն որոշվող ռադիո (SDR), ռադիոհաճախային չափիչ սարքեր (սպեկտրի անալիզատոր, ազդանշանի գեներատոր), ալեհավաքներ, տվյալների մշակում և կոդավորում։ Առարկաներ՝ արբանյակային կապ, ռադիոհաճախային ճարտարագիտություն, ազդանշանների մշակում, հեռաչափական տվյալների մշակում և ներկառուցված համակարգեր։
Պետրոս Մեծի անվան Սանկտ Պետերբուրգի պոլիտեխնիկական համալսարանի արբանյակներից հեռաչափության հաջող ընդունում, արբանյակի վիճակի տվյալների դուրսբերում, ստացված տվյալների ինտեգրում և պատկերում իրական ժամանակի մոնիթորինգի վահանակում։
Նախագծի նպատակն է նախագծել և ինտեգրել ԱԹՍ-ների ճնշման համակարգի տարբեր ենթահամակարգեր՝ հիմնականում ռադիոհաճախային ենթահամակարգեր։
Ռադիոհաճախային չափիչ սարքեր
Ռադիոհաճախային բաղադրիչներ
Ռադիոհաճախային միկրոէլեկտրոնիկա
SDR
Ալեհավաք
Կմշակվի ԱԹՍ-ների ճնշման աշխատող համակարգ
Engineering Hub
Tigran Manukyan 095644641
Azatuhi Ulikyan Zaven Khanamiryan
Vardan Frankyan , Anna Kirakosian
11
Կրելի բժշկական սարք՝ օգտատիրոջ ակտիվությունը հետևելու համար
Կոմպակտ և արդյունավետ սարք, որի նպատակը արժեքավոր բժշկական տվյալներ հավաքելն է։ Այն նախատեսված է որպես «խելացի հավելում» հաշմանդամի սայլակների, պրոթեզների և այլ բժշկական սարքավորումների համար՝ վերականգնման գործընթացը կատարելագործելու և օգտատերերի փորձառությունը բարելավելու համար։
Սխեմայի նախագծում, տպատախտակի նախագծում, ներկառուցված ծրագրի ինտեգրում, նախատիպի հավաքում և թեստավորում։
Լիովին աշխատունակ տպատախտակ՝ ինտեգրված արտադրական մակարդակի նախատիպում։
ArmBionics
Ivan Bikashov 094044071 Marina Davtyan 055990089
Azatuhi Ulikyan Zaven Khanamiryan
Liana Sayadyan
12
Խելացի կարդանային կախոցի հետազոտական նախագիծ
Նախագիծը նվիրված է բազմառանցք ունիվերսալ կարդանային կախոցի համակարգի մշակմանը՝ անօդաչու թռչող սարքերի (ԱԹՍ), օրինակ՝ դրոնների վրա օգտագործվող տեսախցիկների, տվիչների և այլ օգտակար բեռի կայունացման և ճշգրիտ կառավարման համար։
Համակարգը նախատեսված է թռիչքի ընթացքում սահուն և ճշգրիտ կայունացում ապահովելու համար՝ առանց խոզանակի շարժիչների, IMU տվիչների և ներկառուցված կառավարման ալգորիթմների միջոցով։
Կառավարման մաթեմատիկական ալգորիթմի մշակում, կառավարման տախտակի նախագծում, ալգորիթմի իրականացում ներկառուցված սարքավորման մեջ և ԱԹՍ-ների համար կարդանային կախոցի աշխատող նախատիպի ստեղծում։
YAE
Danil Vinogradov 093851686
Azatuhi Ulikyan Zaven Khanamiryan
Rafayel Zakaryan, Hayk Hakobyan, Davit Grigoryan
13
Ավտոմեքենայի ռադարների փորձարկման համակարգ
Ավտոմեքենայի ռադարների փորձարկման համակարգ՝ 4x4 անդրադարձիչների մատրիցի հիման վրա, որն օգտագործվում է թիրախի կենսաչափական պարամետրերի նմանակման համար։
Թիրախների նմանակման ստենդ / տեղակայանք։ Համակարգի բլոկների կառավարման և ռադարի տվյալների պատկերման ծրագրային վահանակ։
YEA Engineering
Susanna Tadevosyan 094808809
Azatuhi Ulikyan Zaven Khanamiryan
Nare Papikyan, Sergey Harutyunyan
14
ATG
Azatuhi Ulikyan Zaven Khanamiryan
Mane Hayrapetyan, Ruzanna Vardapetyan
N
Նախագծի անվանում
Նախագծի համառոտ նկարագրություն
Օգտագործվող գործիքներ (ծրագրային և ապարատային)
Ակնկալվող արդյունքներ
Ընկերություն
Մենթորներ ընկերությունից
UR թիմի ղեկավարներ
Ուսանող
15
Ինտերակտիվ գրաֆիկական մոնիտորի ինտեգրում էլեկտրամեքենաների լիցքավորման կայաններում
Նախագծի հիմնական նպատակն է նախագծել և մշակել ինտերակտիվ մարդ-մեքենա միջերես (HMI) էլեկտրամեքենաների (EV) լիցքավորման կայանի համար։ Որպես ուսումնական և գործնական նախագիծ՝ այն կենտրոնանում է լիցքավորման գործընթացի իրական ժամանակի պատկերման վրա և օգտատերերին հնարավորություն է տալիս դինամիկ կառավարել ու փոփոխել լիցքավորման տեխնիկական պարամետրերը։
Ուսանողները պետք է C լեզվով գրեն STM32 միկրոկոնտրոլերի ներկառուցված ծրագիր, որը լիցքավորիչից UART արձանագրությամբ կստանա լիցքավորման տեղեկությունները և դրանք սահմանված ձևաչափով RS485 ModBus-ով կուղարկի HMI էկրանին. դրան զուգահեռ նրանք պետք է նախագծեն էկրանի ինտերակտիվ վիջեթներ։
Մոնիտորը պետք է դինամիկ ցուցադրի իրական ժամանակի հետևյալ տվյալները՝ լիցքավորման մակարդակ (SoC), լիցքավորման հզորություն և էներգիա, ժամանակային ցուցանիշներ, լիցքավորման սահմանների կարգավորում, ելքային հզորության կարգավորում
EVAN LLC
Aram Madantsyan +37494363979
Azatuhi Ulikyan Zaven Khanamiryan
Gor Aslanyan, Hayk Musinyan
16
Ներկառուցված համակարգերի ուսումնական նախագծում՝ պահեստային առկայությամբ բաղադրիչների ընտրությամբ, ավտոմատ թեստերի մշակման օրինակով
Ներկառուցված համակարգերի ուսումնական նախագիծ՝ նվիրված STM32/Arduino հարթակներով ավտոմատ թեստերի մշակմանը, պահեստային առկայությամբ բաղադրիչների ընտրության և ապարատային/ծրագրային գործնական նախագծման շեշտադրմամբ։
POC մակարդակի ներկառուցված ավտոմատ թեստերի համակարգի մշակում՝ սխեմաների նախագծման, տպատախտակների մշակման, ներկառուցված ծրագրավորման և պահեստային առկայությամբ ճարտարագիտական մեթոդաբանությունների գործնական փորձով։
YEA
Narbeh Nahapetian
Azatuhi Ulikyan Zaven Khanamiryan
Vahan Poghosyan, Garik Harutyunyan
17
Պտուտակով ամրացվող միակցիչների հավաքում արտադրանքի պատյանների վրա «վերցրու և տեղադրիր» եղանակով՝ համագործակցային ռոբոտի միջոցով
Խելացի արտադրության ուսումնական նախագիծ՝ նվիրված համագործակցային ռոբոտի ինտեգրմանը «վերցրու և տեղադրիր» հավաքման առաջադրանքների համար՝ DOBOT CRA ռոբոտի միջոցով։
Համագործակցային ռոբոտատեխնիկա, արդյունաբերական ավտոմատացում, ռոբոտների ծրագրավորում, «վերցրու և տեղադրիր» համակարգեր։
POC մակարդակի համագործակցային ռոբոտային հավաքման տեղակայանքի մշակում, որն ունակ է միակցիչների «վերցրու և տեղադրիր» գործողություններ կատարել նախագծված սկուտեղներով, հարմարանքներով և ռոբոտի կառուցվածքային աշխատանքային գործընթացներով՝ ուսումնական և արդյունաբերական վերապատրաստման նպատակներով։